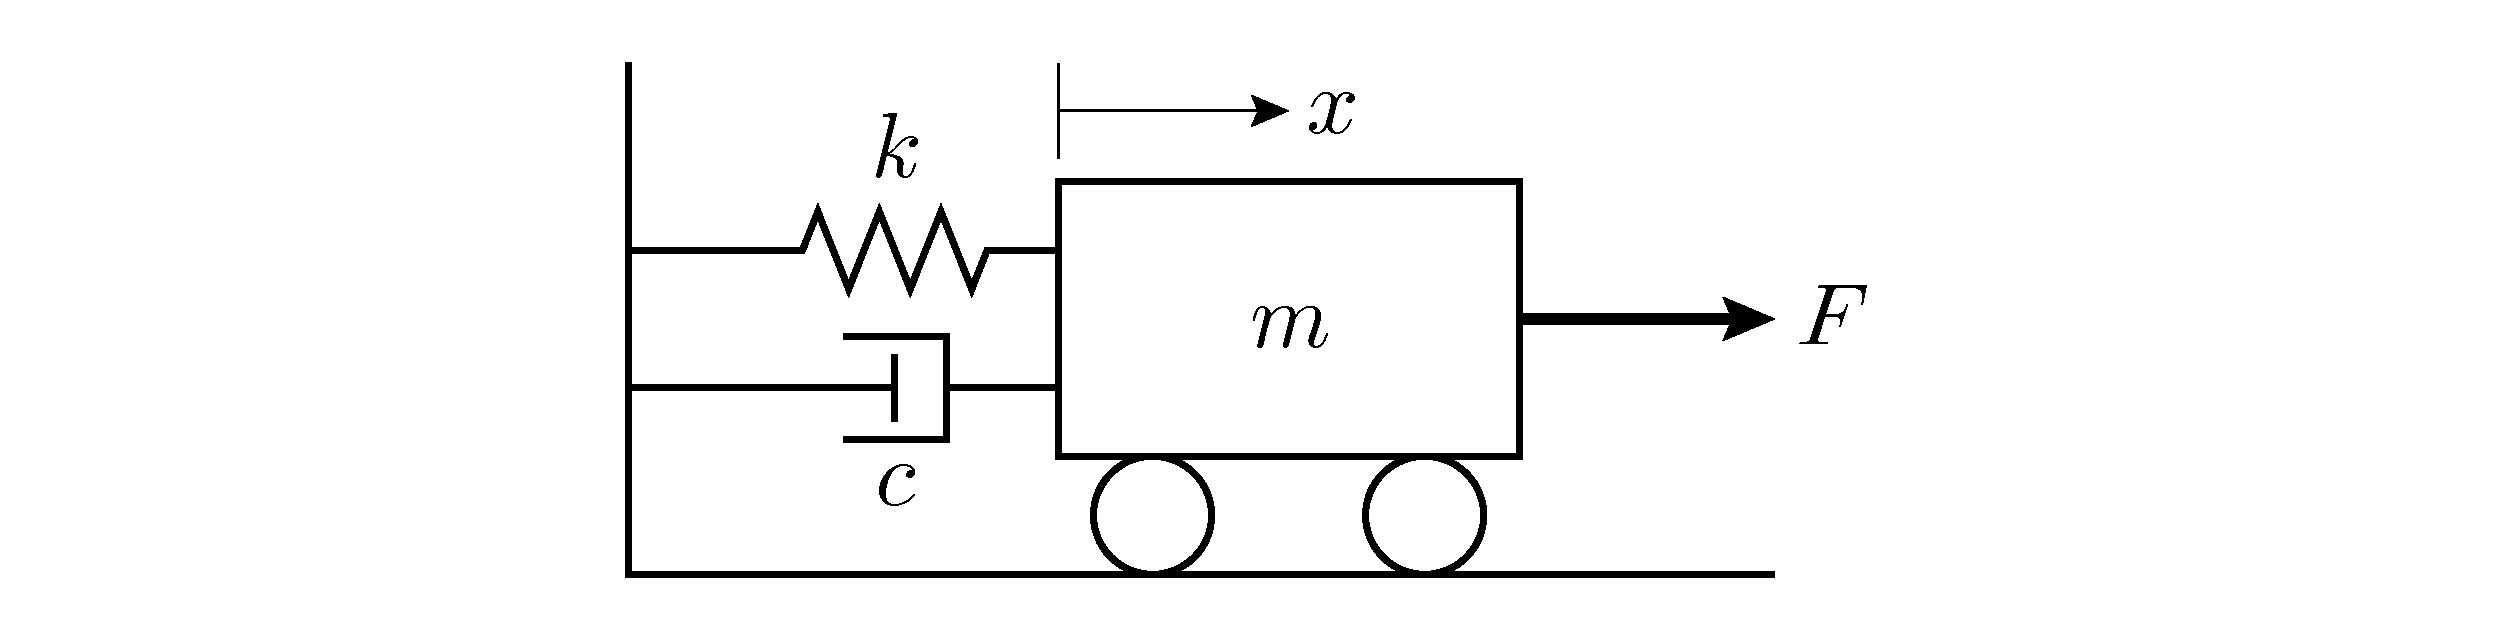
질량 m, 스프링 상수 k, 댐퍼 c로 구성된 질량-스프링-댐퍼 시스템에서 제어입력 F에 대한 상태공간 모델은? (단, x1=x, x2=x˙이고, 시스템은 마찰이 없는 평면에서 수평으로 움직인다) 자동제어①[x˙1x˙2]=[0−mk1−mc][x1x2]+[0m1]F②[x˙1x˙2]=[0−mc1−mk][x1x2]+[0m1]F③[x˙1x˙2]=[−mk0−mc1][x1x2]+[m11]F④[x˙1x˙2]=[−mc0−mk1][x1x2]+[m11]F선지를 골라 바로 채점해 보세요.정답 보기정답 ①출처: 인사혁신처 공개 기출(공공데이터포털, 이용허락 제한 없음)