7급 국가직 자동제어 2010년 기출문제

시행 2010-07-24 · 책형 고 · 20문항 · 출처: 인사혁신처 공개 기출(공공데이터포털, 이용허락 제한 없음)

전체 풀기 (시험 모드)원본 PDF 받기2010 7급 국가직 전과목
1.
입력이 이고 출력이 인 제어시스템이 다음의 상태방정식과 출력방정식으로 표현될 때 이 시스템의 안정성(stability)을 보장하는 의 값은?
자동제어
  1. ①-3
  2. ②-1
  3. ③2
  4. ④4
정답 보기

정답 ② · 해설 보기

2.
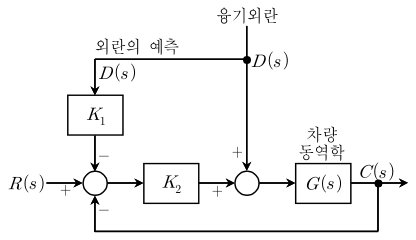
아래 그림은 차량의 현가장치 제어시스템이다. 그림에서 는 상하 흔들림의 목표치이고, 는 차량의 실제 상하 흔들림이다. 울퉁불퉁한 도로의 융기 외란 를 완벽히 예측할 수 있을 때 융기외란으로 인한 차량의 실제 상하 흔들림이 없도록 하는 과 의 관계식은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

3.
입력 , 를 선형시불변시스템에 인가하여 출력 , 를 얻었다. 이 시스템의 전달함수로 옳은 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

4.
다음 상태방정식과 출력방정식으로 주어진 시스템의 전달함수로 옳은 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

5.
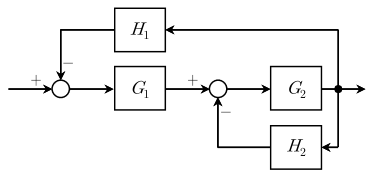
다음 블록선도에서 전체 시스템의 전달함수로 옳은 것은?
, , ,
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

6.
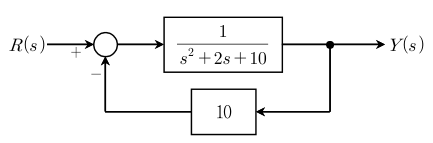
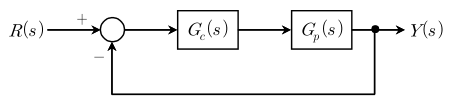
다음 그림과 같은 제어시스템의 입력이 = 100, ≥ 0일 때 오차 의 정상상태 값은?
(단, 와 는 각각 와 의 라플라스 변환이다)
자동제어
  1. ①5
  2. ②95
  3. ③100
  4. ④105
정답 보기

정답 ② · 해설 보기

7.
제어시스템의 상태방정식과 출력방정식이 다음과 같다.
상태궤환제어(state feedback control) 입력은 다음과 같다.
폐루프 시스템의 감쇠비 = 0.5가 되고 비감쇠고유주파수(undamped natural frequency) = 10 rad/sec가 되기 위한 과 의 값은?
자동제어
  1. ①10 15
  2. ②5 7.5
  3. ③15 10
  4. ④7.5 5
정답 보기

정답 ③ · 해설 보기

8.
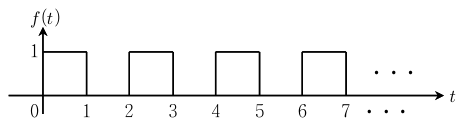
다음 펄스열(pulse-train) 신호의 라플라스 변환으로 옳은 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

9.
운동방정식 에 대한 상태방정식
의 시스템 행렬 , 상태천이 행렬 , 고유값 로 옳은 것은? (단, , 이다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

10.
다음 그림과 같은 제어시스템에서 이다.
제어기 를 다음과 같은 진상제어기로 설계하고자 한다.
,
전방경로 전달함수(forward path transfer function)에서 = -10에 위치한 의 극점을 상쇄하도록 하는 와 의 값은?
(단, 설계된 시스템의 감쇠비는 1이 되어야 한다)
자동제어
  1. ①10
  2. ②20
  3. ③30
  4. ④40
정답 보기

정답 ④ · 해설 보기

11.
선형시스템에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①선형시불변시스템(Linear time invariant system)에서 모든 초기조건이 ‘0’일 때 임펄스(Impulse) 응답의 라플라스 변환이 그 시스템의 전달함수이다.
  2. ②라플라스 변환이 가능한 두 함수의 시간영역에서의 합성적분(Convolution integral)을 라플라스 변환하면 각 함수의 라플라스 변환의 합의 형태로 나타난다.
  3. ③복소수 s-평면의 우반평면에 영점이 있는 전달함수를 비최소위상(Nonminimum phase) 전달함수라고 한다.
  4. ④모든 선형시스템(Linear system)은 중첩의 원리(Superposition principle)를 만족한다.
정답 보기

정답 ② · 해설 보기

12.
사람이 물체를 보면서 손으로 잡는 생물학적 제어시스템에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①사람의 눈으로 파악된 물체의 위치는 제어시스템의 기준입력(reference input)이다.
  2. ②사람의 손의 위치와 물체의 위치 사이의 차이는 제어시스템의 위치오차이다.
  3. ③손의 위치는 이 시스템의 출력이다.
  4. ④이 시스템은 궤환(Feedback)이 존재하지 않는 개루프(Open Loop) 시스템이다.
정답 보기

정답 ④ · 해설 보기

13.
폐루프 전달함수가 인 제어시스템의 대역폭(bandwidth) [rad/sec]은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

14.
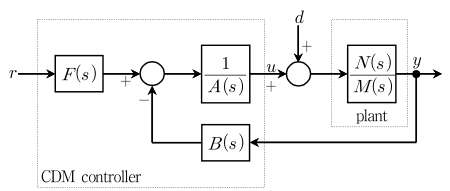
다음 그림은 계수선도법(Coefficient Diagram Method) 제어시스템의 표준 블록선도이다. 외란(disturbance)인 에서 출력 까지 전달함수인 /로 옳은 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

15.
2차 시스템(Second order system)의 시간응답에 대한 설명으로 옳지 않은 것은? (단, 이다)
자동제어
  1. ①는 과잉감쇠 응답(Over damped response)을 갖는다.
  2. ②는 부족감쇠 응답(Under damped response)을 갖는다.
  3. ③는 무감쇠 응답(Undamped response)을 갖는다.
  4. ④는 임계감쇠 응답(Critically damped response)을 갖는다.
정답 보기

정답 ④ · 해설 보기

16.
전달함수 로 표시되는 제어시스템에 sin 5를 인가할 때 얻을 수 있는 정상상태 이득은?
자동제어
  1. ①0.2
  2. ②0.4
  3. ③0.5
  4. ④1
정답 보기

정답 ③ · 해설 보기

17.
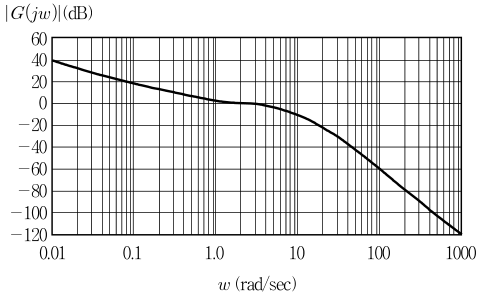
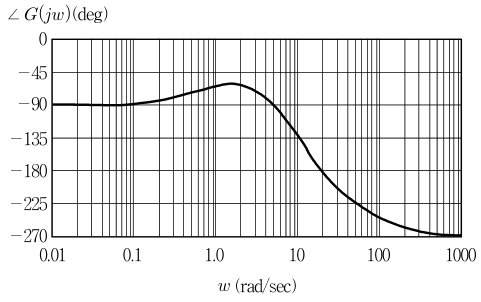
단위부궤환(unity negative feedback) 시스템에서 루프전달함수 G(s)가 최소위상이고 보드선도가 다음 그림과 같다. 이 시스템의 이득여유(GM)와 위상여유(PM)에 가장 근사한 값은?
이득여유(GM) 위상여유(PM)
자동제어
  1. ①22 dB 65 degree
  2. ②-22 dB 65 degree
  3. ③22 dB 115 degree
  4. ④-22 dB 115 degree
정답 보기

정답 ③ · 해설 보기

18.
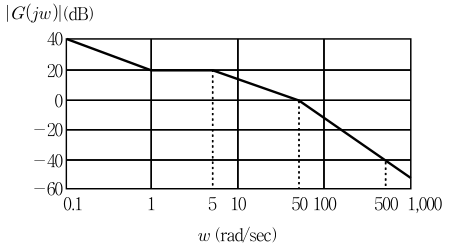
다음 그림은 점근선을 표시한 크기 보드 점근선도이다. 그림에 해당되는 전달함수 로 옳은 것은? (단, < 0.1 rad/sec 영역에서 의 기울기는 0.1 ≤ < 1에서의 기울기와 같다)
자동제어
  1. ① =
  2. ② =
  3. ③ =
  4. ④ =
정답 보기

정답 ④ · 해설 보기

19.
아래 시스템이 완전히 제어가능(controllable)하고 관측가능(observable)하기 위한 조건으로 옳은 것은?
,
, ,
자동제어
  1. ①, , ,
  2. ②, , ,
  3. ③, , ,
  4. ④, , ,
정답 보기

정답 ② · 해설 보기

20.
다음 특성방정식의 근 중에서 양의 실수부를 갖는 근의 개수는?
자동제어
  1. ①없음
  2. ②1 개
  3. ③2 개
  4. ④3 개
정답 보기

정답 ③ · 해설 보기