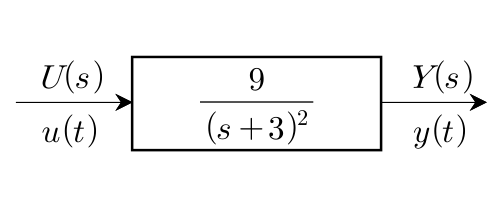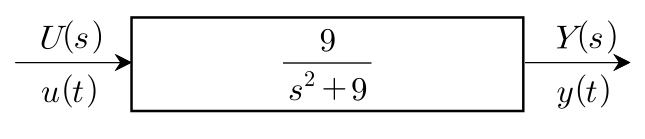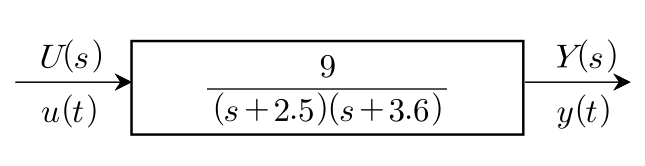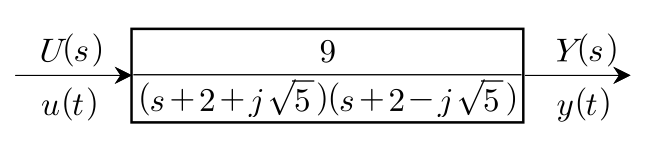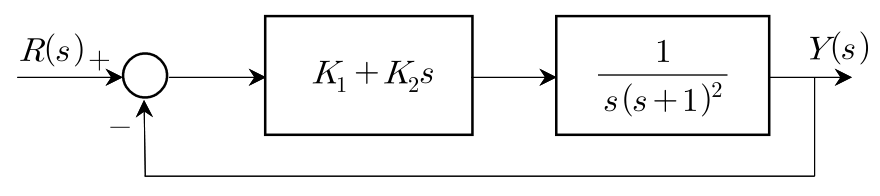
7급 국가직 자동제어 2012년 기출문제

시행 2012-07-28 · 책형 인 · 20문항 · 출처: 인사혁신처 공개 기출(공공데이터포털, 이용허락 제한 없음)

전체 풀기 (시험 모드)원본 PDF 받기2012 7급 국가직 전과목
1.
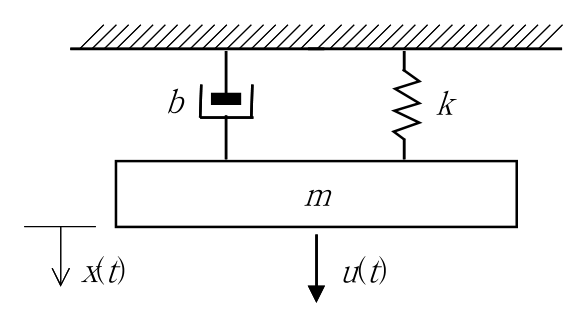
질량(m), 댐퍼(b) 그리고 스프링(k)으로 구성된 다음과 같은 시스템이 있다. 입력 u(t)가 주어지면 출력인 질량의 변위 x(t)가 변화한다. 이 시스템의 전달함수 와 고유주파수(, undamped natural frequency)는?
자동제어
  1. ① ,
  2. ② ,
  3. ③ ,
  4. ④ ,
정답 보기

정답 ① · 해설 보기

2.
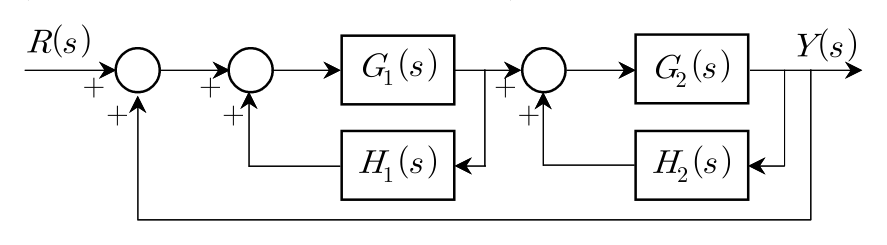
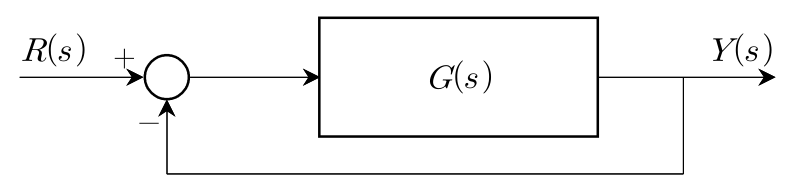
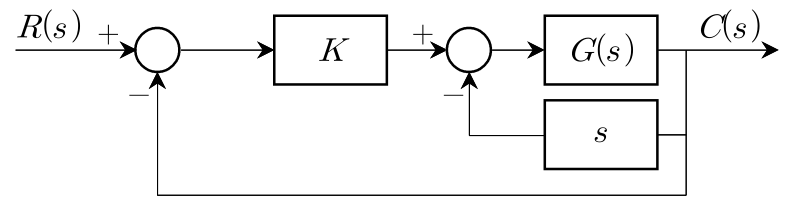
다음 블록선도에서 전체 시스템의 전달함수 는?
(단, 보기에서는 전달함수를 표시할 때, 복소수 변수 s를 생략한다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

3.
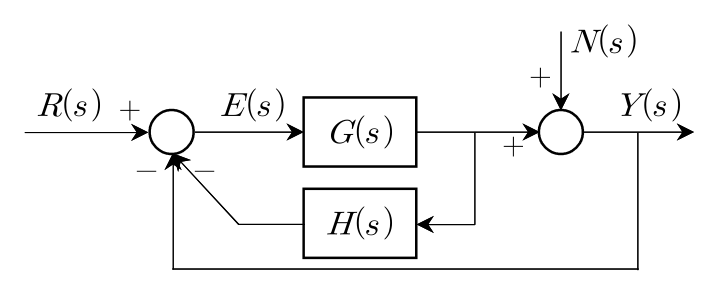
다음 블록선도에서 외란토크 가 0이고, 입력이 단위램프함수 r(t) = t 일 때, e(t)의 정상상태가 0.1이 되기 위한 K값은?
,
자동제어
  1. ①0.1
  2. ②1
  3. ③10
  4. ④100
정답 보기

정답 ③ · 해설 보기

4.
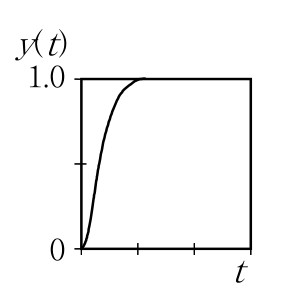
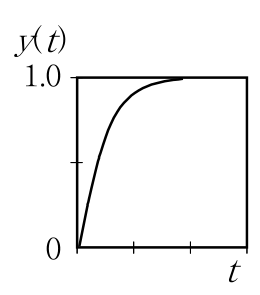
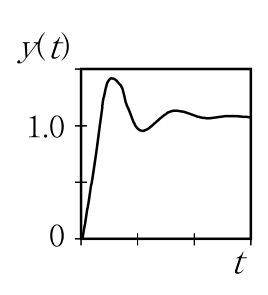
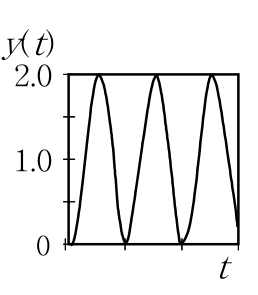
2차 시스템의 단위계단응답은 감쇠비(damping ratio)의 변화에 따라 구분될 수 있다. 임계감쇠(critically damped)를 갖는 2차 시스템인 경우에는 다음과 같은 블록선도(block diagram)와 시간응답으로 관련지을 수 있다.
 
<임계감쇠>
 
   
다음 사항들 중 감쇠비에 따른 분류, 블록선도 그리고 시간응답을 관련 있는 것으로만 묶은 것은?
 
<감쇠비에 따른 분류>
 
   
(가) 부족감쇠(underdamped)
(나) 과감쇠(overdamped)
(다) 비감쇠(undamped)
 
<블록선도>
 
   
(A)
(B)
(C)
 
<시간응답>
 
   
(1)
(2)
(3)
자동제어
  1. ①(가) - (C) - (2), (나) - (B) - (1), (다) - (A) - (3)
  2. ②(가) - (B) - (2), (나) - (C) - (3), (다) - (A) - (1)
  3. ③(가) - (B) - (2), (나) - (A) - (1), (다) - (C) - (3)
  4. ④(가) - (C) - (2), (나) - (A) - (1), (다) - (B) - (3)
정답 보기

정답 ① · 해설 보기

5.
폐루프(closed-loop) 전달함수 에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①0 < < 1일 때, 시스템은 부족감쇠(underdamped) 운동을 한다.
  2. ②0보다 큰 값에 대하여 가 커질수록 복소 s - 평면(s-plane)에서 특성방정식(characteristic equation)의 근(root)의 위치가 허수축()에 가까워진다.
  3. ③값이 커질수록 복소 s - 평면에서 특성방정식의 근의 위치가 원점에서부터 멀어진다.
  4. ④단위계단응답 해석에서 정의되는 최대 오버슈트(maximum overshoot)의 크기는 에 종속되고 과는 무관하다.
정답 보기

정답 ② · 해설 보기

6.
폐루프(closed-loop) 제어시스템의 제어특성 또는 제어목표에 관한 설명으로 옳지 않은 것은?
자동제어
  1. ①시스템의 과도응답을 조절할 수 있다.
  2. ②시스템의 정상상태오차를 조절할 수 있다.
  3. ③시스템 매개변수(system parameter) 변화에 따른 민감도(sensitivity)를 증대시킨다.
  4. ④외부로부터 부가되는 외란의 영향을 줄일 수 있다.
정답 보기

정답 ③ · 해설 보기

7.
제어대상의 전달함수 G(s)가 N형 전달함수로 주어지는 단위피드백(unit feedback) 제어시스템에서 정상상태오차()에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①N = 0인 경우, 단위계단입력 r(t) = 1에 대한 정상상태오차 이다.
  2. ②N = 0인 경우, 단위램프입력 r(t) = t에 대한 정상상태오차 이다.
  3. ③N = 1인 경우, 단위계단입력 r(t) = 1에 대한 정상상태오차 이다.
  4. ④N = 1인 경우, 단위램프입력 r(t) = t에 대한 정상상태오차 이다.
정답 보기

정답 ④ · 해설 보기

8.
다음 개루프(open-loop) 전달함수 G(s)의 이득여유(gain margin)가 20 [dB]일 때, K 값은 ?
자동제어
  1. ①16
  2. ②20
  3. ③24
  4. ④28
정답 보기

정답 ① · 해설 보기

9.
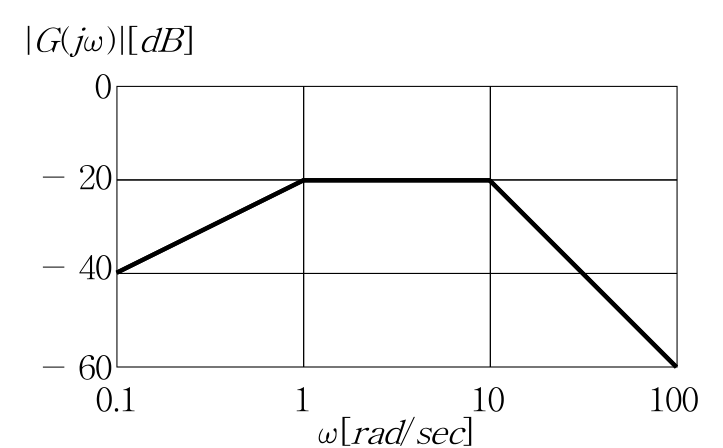
다음 그림은 점근선으로 표시한 크기 보드선도이다. 그림에 해당되는 전달함수 G(s)로 옳은 것은? (단, < 0.1 [rad/sec] 영역에서 |G(j)|의 기울기는 0.1≤ ≤ 1영역에서의 기울기와 같고, > 100 [rad/sec]영역에서의 기울기는 10≤ ≤ 100영역에서의 기울기와 같다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

10.
상태방정식과 상태피드백(state feedback) 제어입력이 다음과 같을 때, 제어 후 고유주파수(undamped natural frequency)는 제어 전 고유주파수의 두 배가 되고, 제어 후 감쇠비는 1이 되도록 하기 위한 상태피드백이득 k1, k2 값은?
k1 k2
자동제어
  1. ①12 27
  2. ②27 12
  3. ③- 12 - 27
  4. ④- 27 - 12
정답 보기

정답 ② · 해설 보기

11.
다음의 피드백시스템에서 이득 K값이 0에서 + ∞로 변화함에 따라 시스템의 시간응답은 달라진다. 시스템의 시간응답이 지속적으로 진동하게 되는 주파수 [rad/sec]는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

12.
전달함수 G(s)와 입력신호 u(t)가 다음과 같이 주어졌을 때, 정상상태응답(steady-state response)은?
자동제어
  1. ①2
  2. ②4cos(2t)
  3. ③2 + 4cos(2t)
  4. ④2 + 4cos(2t - 90 °)
정답 보기

정답 ④ · 해설 보기

13.
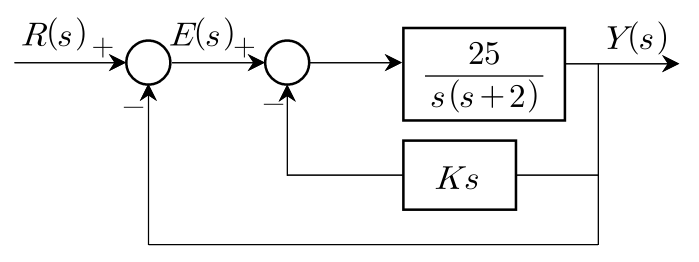
다음 속도 피드백 제어시스템의 감쇠비(damping ratio)가 0.5가 되도록 설계할 때, 속도 제어기의 이득 값은?
자동제어
  1. ①0.10
  2. ②0.12
  3. ③0.24
  4. ④0.28
정답 보기

정답 ② · 해설 보기

14.
다음 피드백 시스템이 안정화되기 위한 상수 K1과 K2의 범위로 옳은 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

15.
제어시스템의 상태방정식과 출력방정식이 다음과 같다.
상태피드백제어 입력 u(t)를 다음과 같이 설계하였다.
제어시스템의 고유값이 -4 ± j3이고 r(t)가 단위계단함수일 때, 정상상태응답이 1이 되는 k와 p 값은?
자동제어
  1. ①k = 9, p = 25
  2. ②k = 11, p = 25
  3. ③k = 11, p = 8
  4. ④k = 25, p = 8
정답 보기

정답 ② · 해설 보기

16.
시스템의 입력 u(t)와 출력 y(t) 사이의 관계가 다음과 같을 때, 전달함수는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

17.
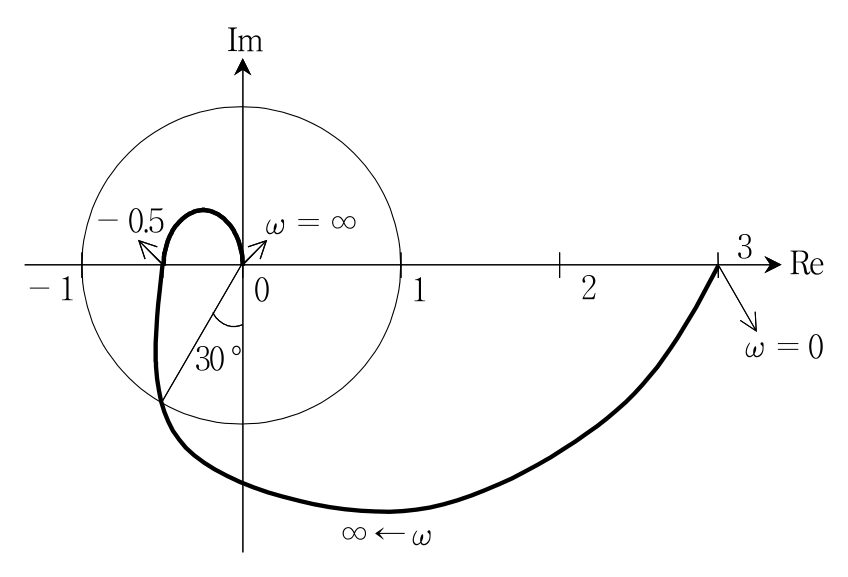
안정한 단위피드백 제어시스템의 개루프 전달함수의 극좌표선도(Nyquist plot)가 다음과 같다. 이에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①위상여유(phase margin)는 60 °이다.
  2. ②이득여유(gain margin)는 20log2 [dB]이다.
  3. ③단위계단입력에 대한 정상상태오차는 이다.
  4. ④개루프 전달함수의 분모와 분자의 차수 차이는 3이다.
정답 보기

정답 ③ · 해설 보기

18.
다음과 같은 전달함수를 갖는 제어대상을 단위피드백시켜 폐루프 시스템을 구성하였을 때, 안정성 여부와 복소 s-평면의 오른쪽 반평면에 존재하는 폐루프 극점(pole)의 수는?
자동제어
  1. ①안정하므로 복소 s-평면의 오른쪽 반평면에 존재하는 폐루프 극점의 수는 0개이다.
  2. ②임계 안정하므로 복소 s-평면의 오른쪽 반평면에 존재하는 폐루프 극점의 수는 0개이다.
  3. ③불안정하고 복소 s-평면의 오른쪽 반평면에 존재하는 폐루프 극점의 수는 2개이다.
  4. ④불안정하고 복소 s-평면의 오른쪽 반평면에 존재하는 폐루프 극점의 수는 1개이다.
정답 보기

정답 ③ · 해설 보기

19.
다음 1차 시스템의 단위계단입력에 대한 시간응답특성으로 옳지 않은 것은?
자동제어
  1. ①시간응답은 y(t) = 1 - e-at, t ≥ 0이다.
  2. ②시간응답이 최종치의 63.2 %에 도달하는 시간은 [sec]이다.
  3. ③시간이 무한히 경과해야 수학적으로 최종값에 도달할 수 있다.
  4. ④출력이 최종치의 ± 5 %이내에 도달할 때까지 시간은 [sec]이다.
정답 보기

정답 ④ · 해설 보기

20.
다음 선형시스템에서 가제어성 (controllability)에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①선형시스템의 가제어성은 계수행렬 와 에만 의존한다.
  2. ②주어진 선형시스템이 안정하지 않더라도 가제어성을 갖고 있다면 안정화 시킬 수 있다.
  3. ③구속조건이 없는 제어입력에 의해, 임의의 초기 상태를 유한한 시간 안에 임의의 상태로 이동시킬 수 있다면, 주어진 선형시스템은 가제어성을 갖는다.
  4. ④주어진 선형시스템이 안정된 시스템이라면 가제어성을 가져야한다.
정답 보기

정답 ④ · 해설 보기