7급 국가직 자동제어 2016년 기출문제

시행 2016-08-27 · 책형 2 · 20문항 · 출처: 인사혁신처 공개 기출(공공데이터포털, 이용허락 제한 없음)

전체 풀기 (시험 모드)원본 PDF 받기2016 7급 국가직 전과목
1.
단위계단(unit step) 입력에 대한 2차 시스템의 시간역 성능에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①시간응답은 과도응답과 정상상태응답으로 나누어진다.
  2. ②시간응답의 최댓값은 감쇠비(damping ratio)에 의존한다.
  3. ③정착시간을 정상상태응답의 2 % 이내에 도달하는 시간으로 정의할 때, 정착시간은 시스템 시정수의 약 4배이다.
  4. ④시간응답은 선형시스템에서만 존재한다.
정답 보기

정답 ④ · 해설 보기

2.
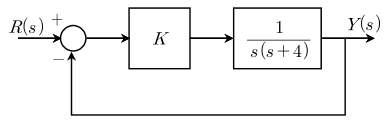
다음 피드백 제어시스템에서 감쇠비를 로 설정하기 위한 제어이득 K의 값은?
자동제어
  1. ①4
  2. ②6
  3. ③8
  4. ④10
정답 보기

정답 ③ · 해설 보기

3.
다음 상태공간 방정식으로 표현된 시스템의 전달함수 가 중복극점 을 가질 때 의 값은?
자동제어
  1. ①-2
  2. ②-1
  3. ③0
  4. ④1
정답 보기

정답 ② · 해설 보기

4.
다음 상태공간 방정식으로 주어진 개루프 시스템에 상태 피드백 제어기를 설계한다. 제어시스템의 극점이 가 되도록 하는 제어기 이득 , 의 값은?
자동제어
  1. ①2 4
  2. ②4 2
  3. ③2 7
  4. ④7 2
정답 보기

정답 ④ · 해설 보기

5.
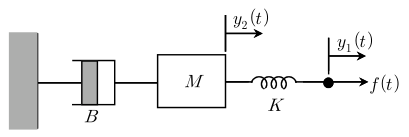
다음 기계진동 시스템에서 전달함수 의 극점은? (단, 질량 = 5 [kg], 점성 마찰계수 = 10 [N·s/m], 스프링 상수 = 20 [N/m]이다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

6.
다음 상태공간 방정식에서 가제어성(controllability)을 만족하기 위한 의 조건은?
자동제어
  1. ① 또는
  2. ② 또는
  3. ③ 이고
  4. ④ 이고
정답 보기

정답 ③ · 해설 보기

7.
다음 전방경로(forward path) 전달함수를 갖는 단위 피드백 제어시스템이 안정할 의 범위와 안정한계(marginally stable)에 놓일 때의 주파수 [rad/sec]는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

8.
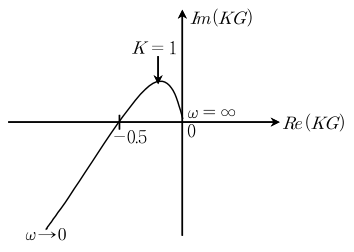
단위 피드백 제어시스템의 전달함수가 인 경우, 다음은 안정한 전달함수 의 나이퀴스트(Nyquist) 선도를 나타낸다. 폐루프 시스템에 대한 설명으로 옳지 않은 것은? (단, 인 상수이다)
자동제어
  1. ①가 증가하면 이득여유(gain margin)는 작아진다.
  2. ②인 경우 허수축에 극점을 갖는다.
  3. ③인 경우 안정하다.
  4. ④인 경우 이득여유는 0.5 이다.
정답 보기

정답 ④ · 해설 보기

9.
전달함수 인 시스템의 정현파 입력신호 에 대한 출력진폭이 최대가 되는 주파수()와 최댓값()은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

10.
다음 상태공간 방정식을 갖는 시스템에서 모든 극점의 실수부가 -2보다 작기 위한 의 범위는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

11.
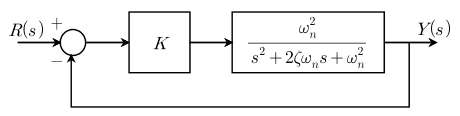
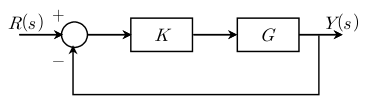
다음 블록선도는 감쇠비(), 고유주파수()를 갖는 2차 제어대상에 대한 비례 제어시스템을 나타낸다. 비례제어 영향이 가장 적게 나타나는 성능지수는?
자동제어
  1. ①2 % 정착시간(settling time)
  2. ②상승시간(rising time)
  3. ③첨두시간(peak time)
  4. ④최대 오버슈트(maximum overshoot)
정답 보기

정답 ① · 해설 보기

12.
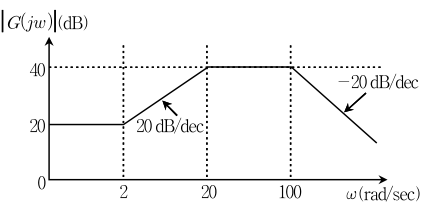
다음 보드선도에 알맞은 전달함수 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

13.
다음 피드백 제어시스템의 근궤적(root locus) 작도법에 대한 설명으로 옳지 않은 것은? (단, 는 개루프 전달함수, 는 에 포함된 근궤적 파라미터이다)
자동제어
  1. ①가 0에서 로 증가함에 따라 근궤적은 개루프 극점에서 출발하여 개루프 영점에 종착한다.
  2. ②근궤적의 개수는 폐루프 극점의 개수와 같다.
  3. ③점근선의 개수는 개루프 유한극점 과 유한영점 의 차, 즉 ()개이다.
  4. ④실수축상의 근궤적은 임의의 구간에서 우측에 있는 실수축상의 개루프 극점의 개수가 홀수이면 그 구간에서 근궤적이 존재한다.
정답 보기

정답 ④ · 해설 보기

14.
단위 피드백 제어시스템의 루프(loop) 전달함수 에서 위상이 °되는 주파수()가 0이라고 할 때, 이득여유(gain margin)가 항상 40[dB]이 되기 위한 와 의 관계식은? (단, 인 상수이다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

15.
제어대상 가 아래와 같은 상태공간 방정식으로 주어질 때, 피드백 제어시스템의 모든 극점의 실수부가 0보다 작기 위한 의 범위는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

16.
다음 피드백 제어시스템에서 단위계단(unit step) 입력에 대한 정상상태의 목표 출력값은 1이다. 전달함수 일 때 정상상태 오차가 0.2 이하가 되기 위한 의 범위는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

17.
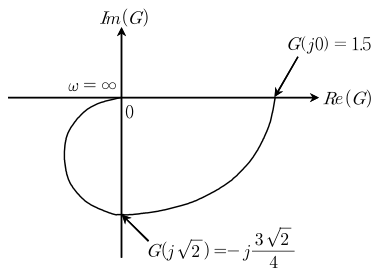
전달함수 의 나이퀴스트(Nyquist) 선도가 다음과 같을 때 파라미터 의 값은?
자동제어
  1. ①2 2 3
  2. ②1 3 2
  3. ③2 3 2
  4. ④1 2 3
정답 보기

정답 ① · 해설 보기

18.
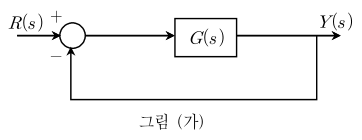
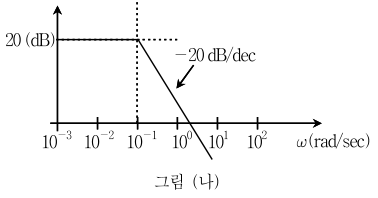
다음 그림 (가)와 같은 피드백 제어시스템에서 의 보드선도가 그림 (나)와 같을 때 단위계단 입력에 대한 정상상태오차는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

19.
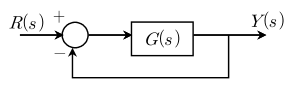
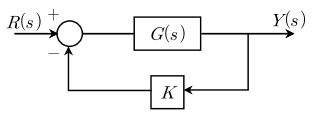
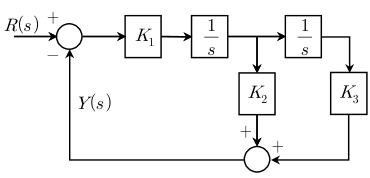
다음 블록선도에서 의 전달함수는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

20.
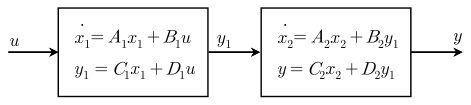
두 개의 시스템을 직렬로 연결한 전체 시스템이 아래와 같을 때, 다음 상태공간 방정식의 시스템 행렬 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기