7급 국가직 자동제어 2023년 기출문제

시행 2023-09-23 · 책형 가 · 25문항 · 출처: 인사혁신처 공개 기출(공공데이터포털, 이용허락 제한 없음)

전체 풀기 (시험 모드)원본 PDF 받기2023 7급 국가직 전과목
1.
제어시스템에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①비선형시스템이나 다중입출력 시스템의 모델링에는 상태공간방정식을 적용할 수 있다.
  2. ②제어시스템에 대한 전달함수를 상태공간방정식으로 표현하는 방법에는 여러 가지가 있다.
  3. ③상태공간방정식을 활용하여 제어시스템 내부의 거동을 해석할 수 있다.
  4. ④제어시스템의 가관측성과 가제어성은 상태공간방정식으로 변환하지 않고 전달함수만으로 확인할 수 있다.
정답 보기

정답 ④ · 해설 보기

2.
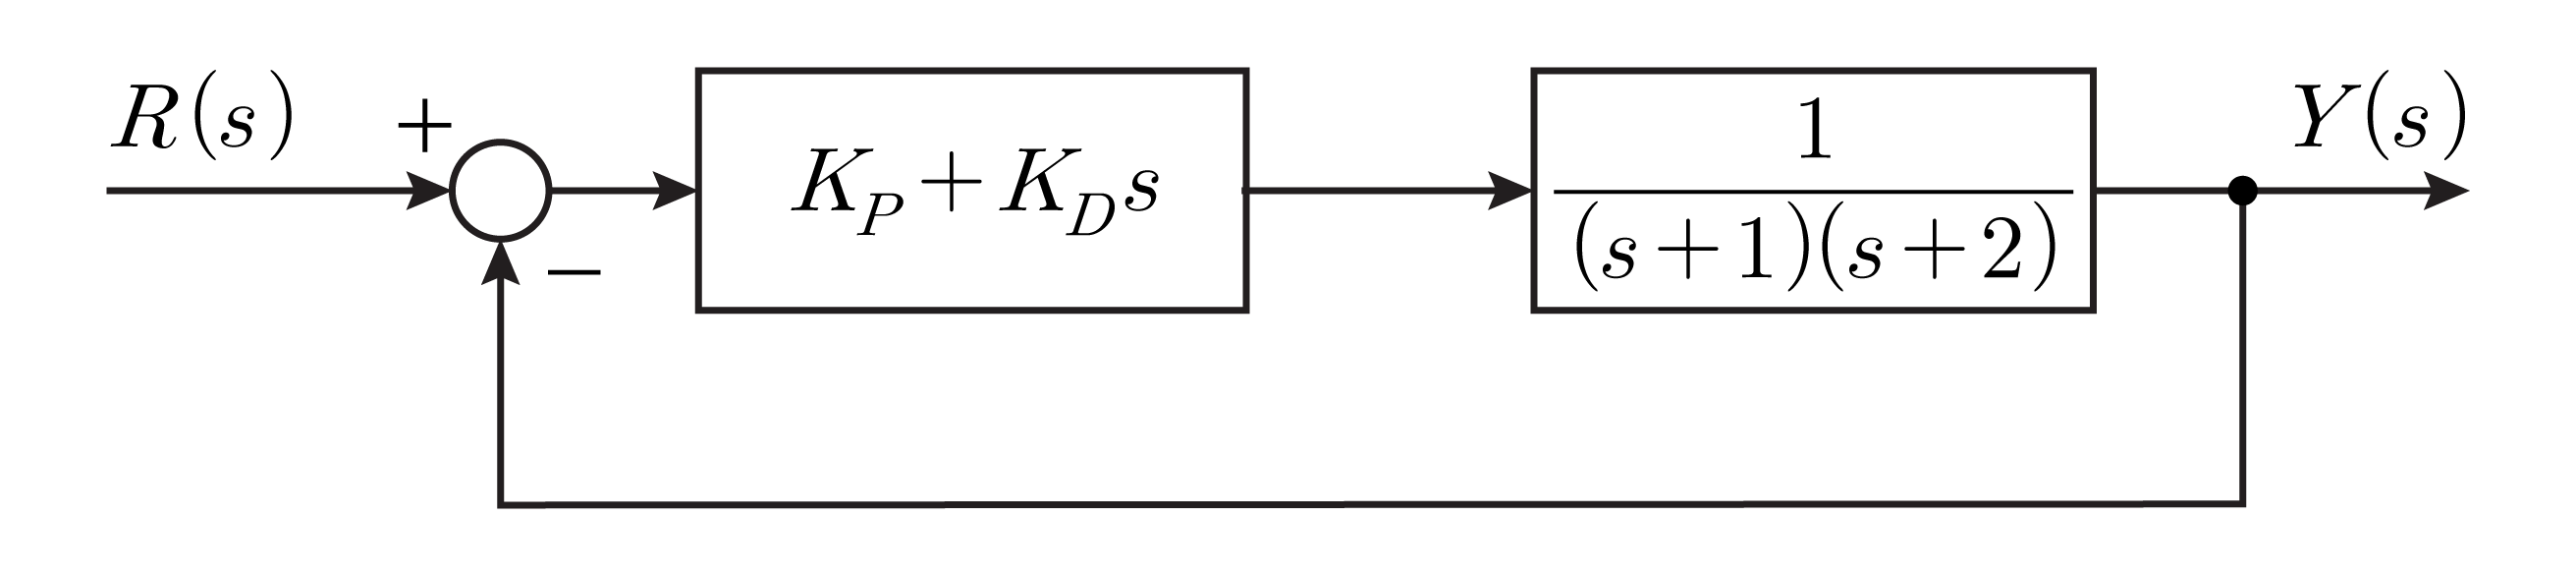
다음과 같은 단위 피드백시스템에서 PD 제어기를 설계하고자 한다. 단위계단입력에 대한 정상상태오차가 이고 폐루프 특성방정식의 감쇠비가 이 되는 와 는?
자동제어
  1. ①14 0.5
  2. ②14 1
  3. ③16 0.5
  4. ④16 1
정답 보기

정답 ② · 해설 보기

3.
라플라스 변환에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①시간천이(time shift) 성질은 을 포함한 함수의 라플라스 변환에서 사용된다.
  2. ②함수의 라플라스 변환이 을 포함하면 적분성질을 나타낸다.
  3. ③{ + } = {}{}는 라플라스 변환의 선형성질이다.
  4. ④는 라플라스 변환의 최종값 정리이다.
정답 보기

정답 ① · 해설 보기

4.
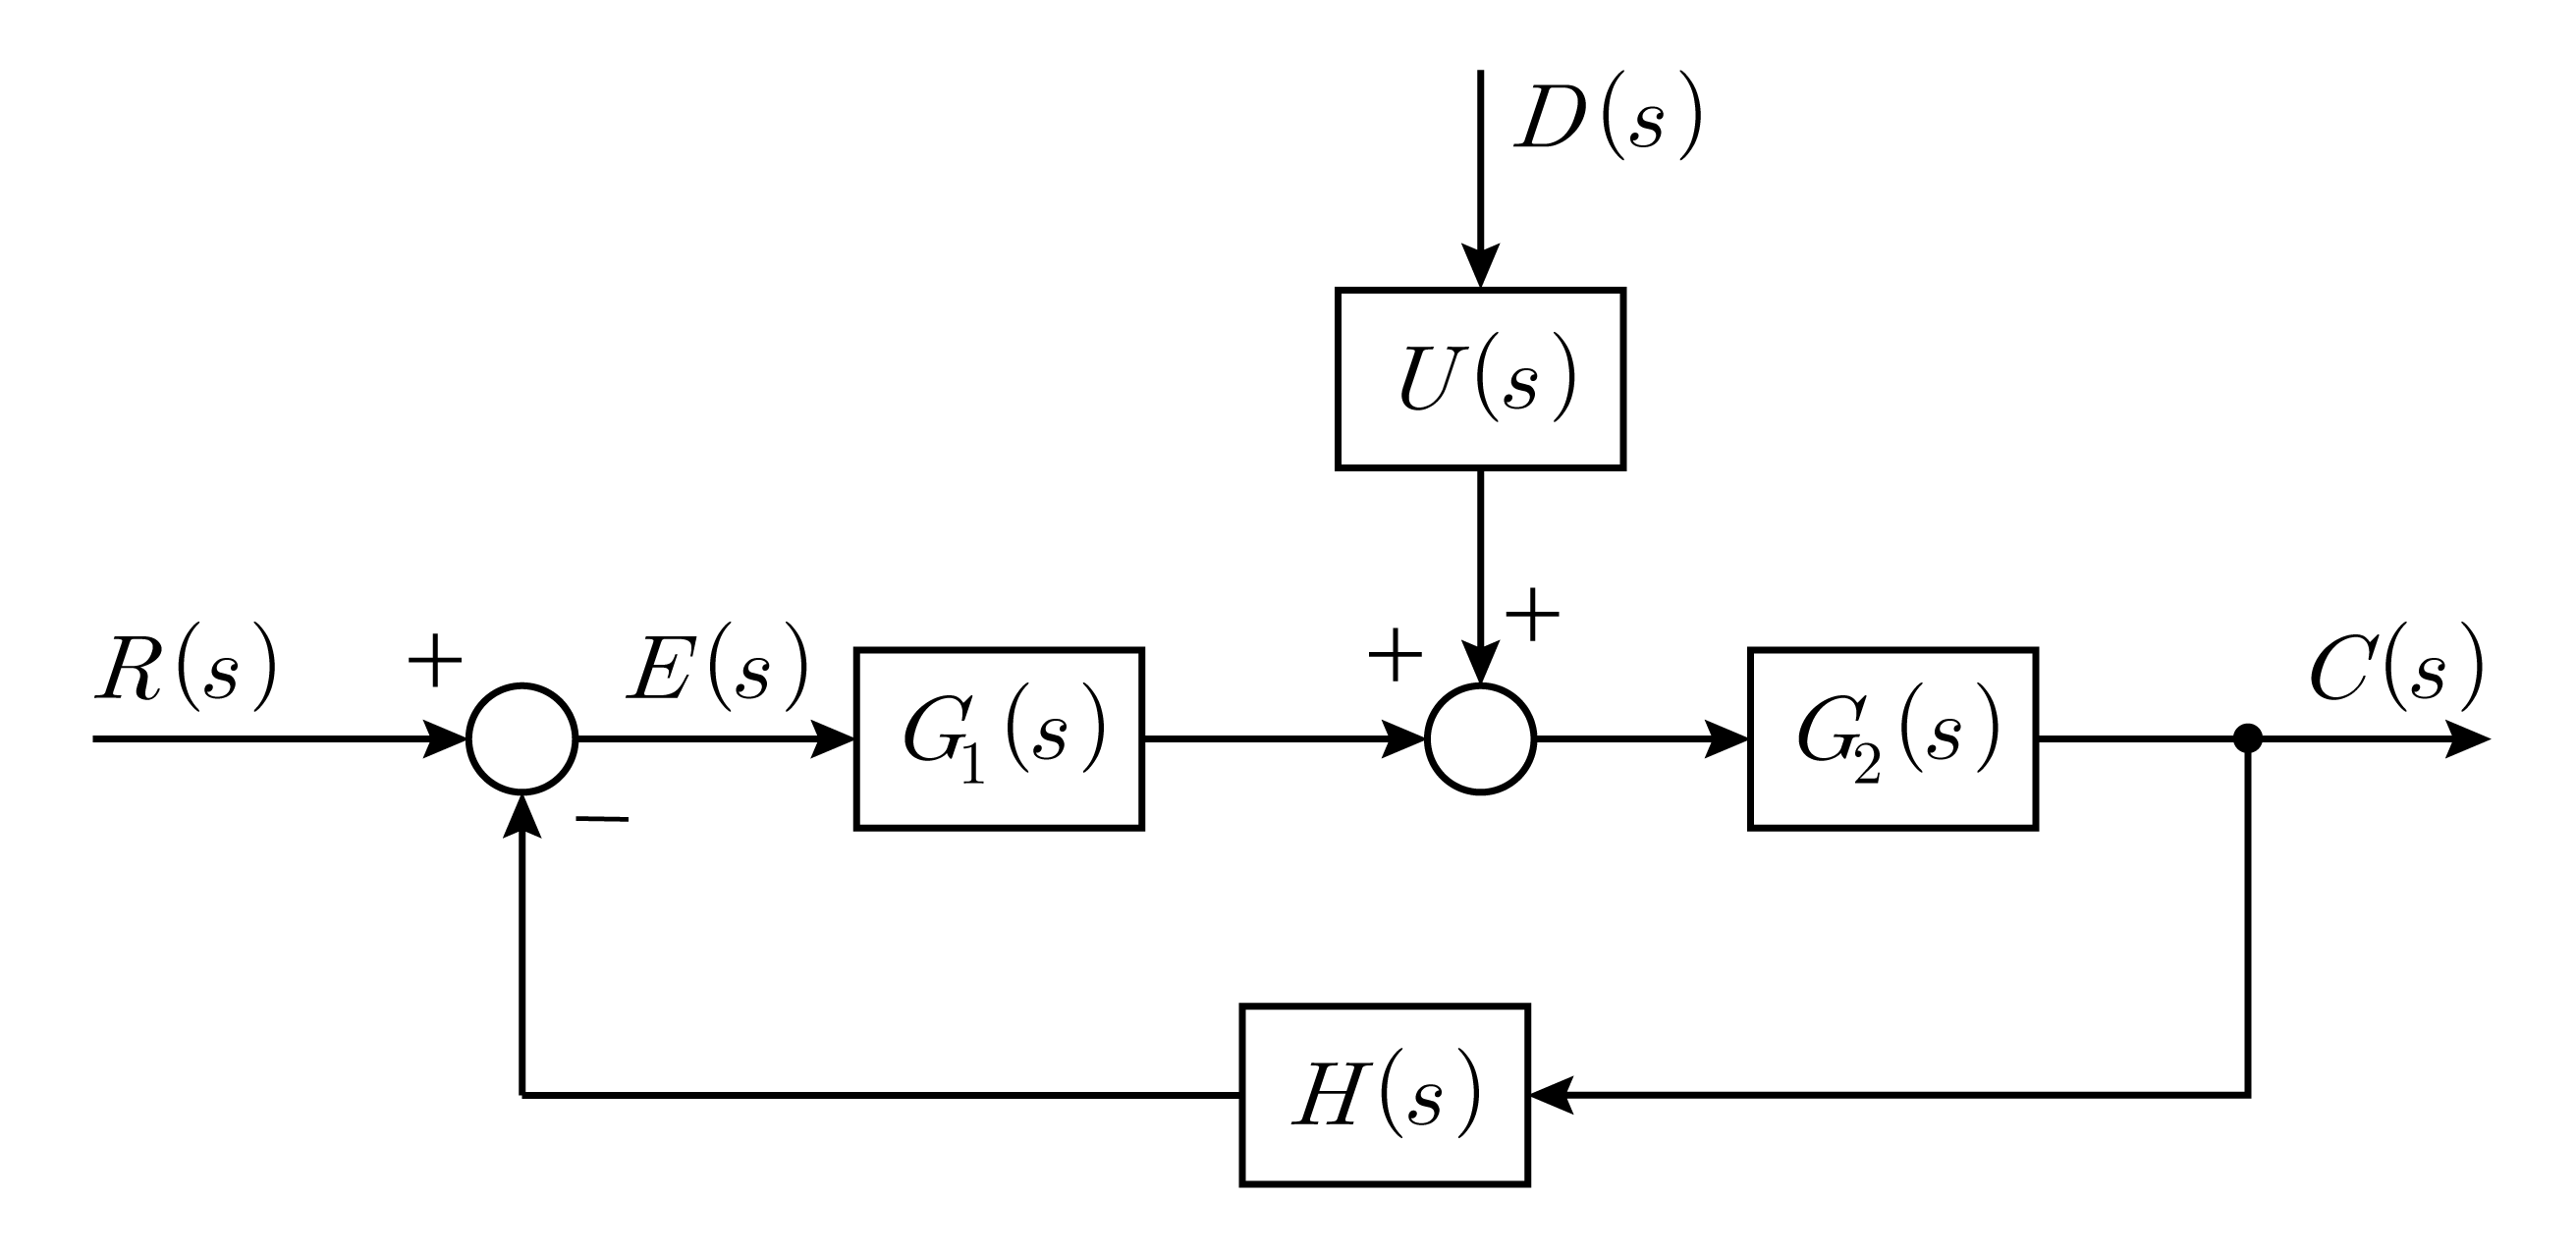
그림과 같은 시스템에서 오차함수 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

5.
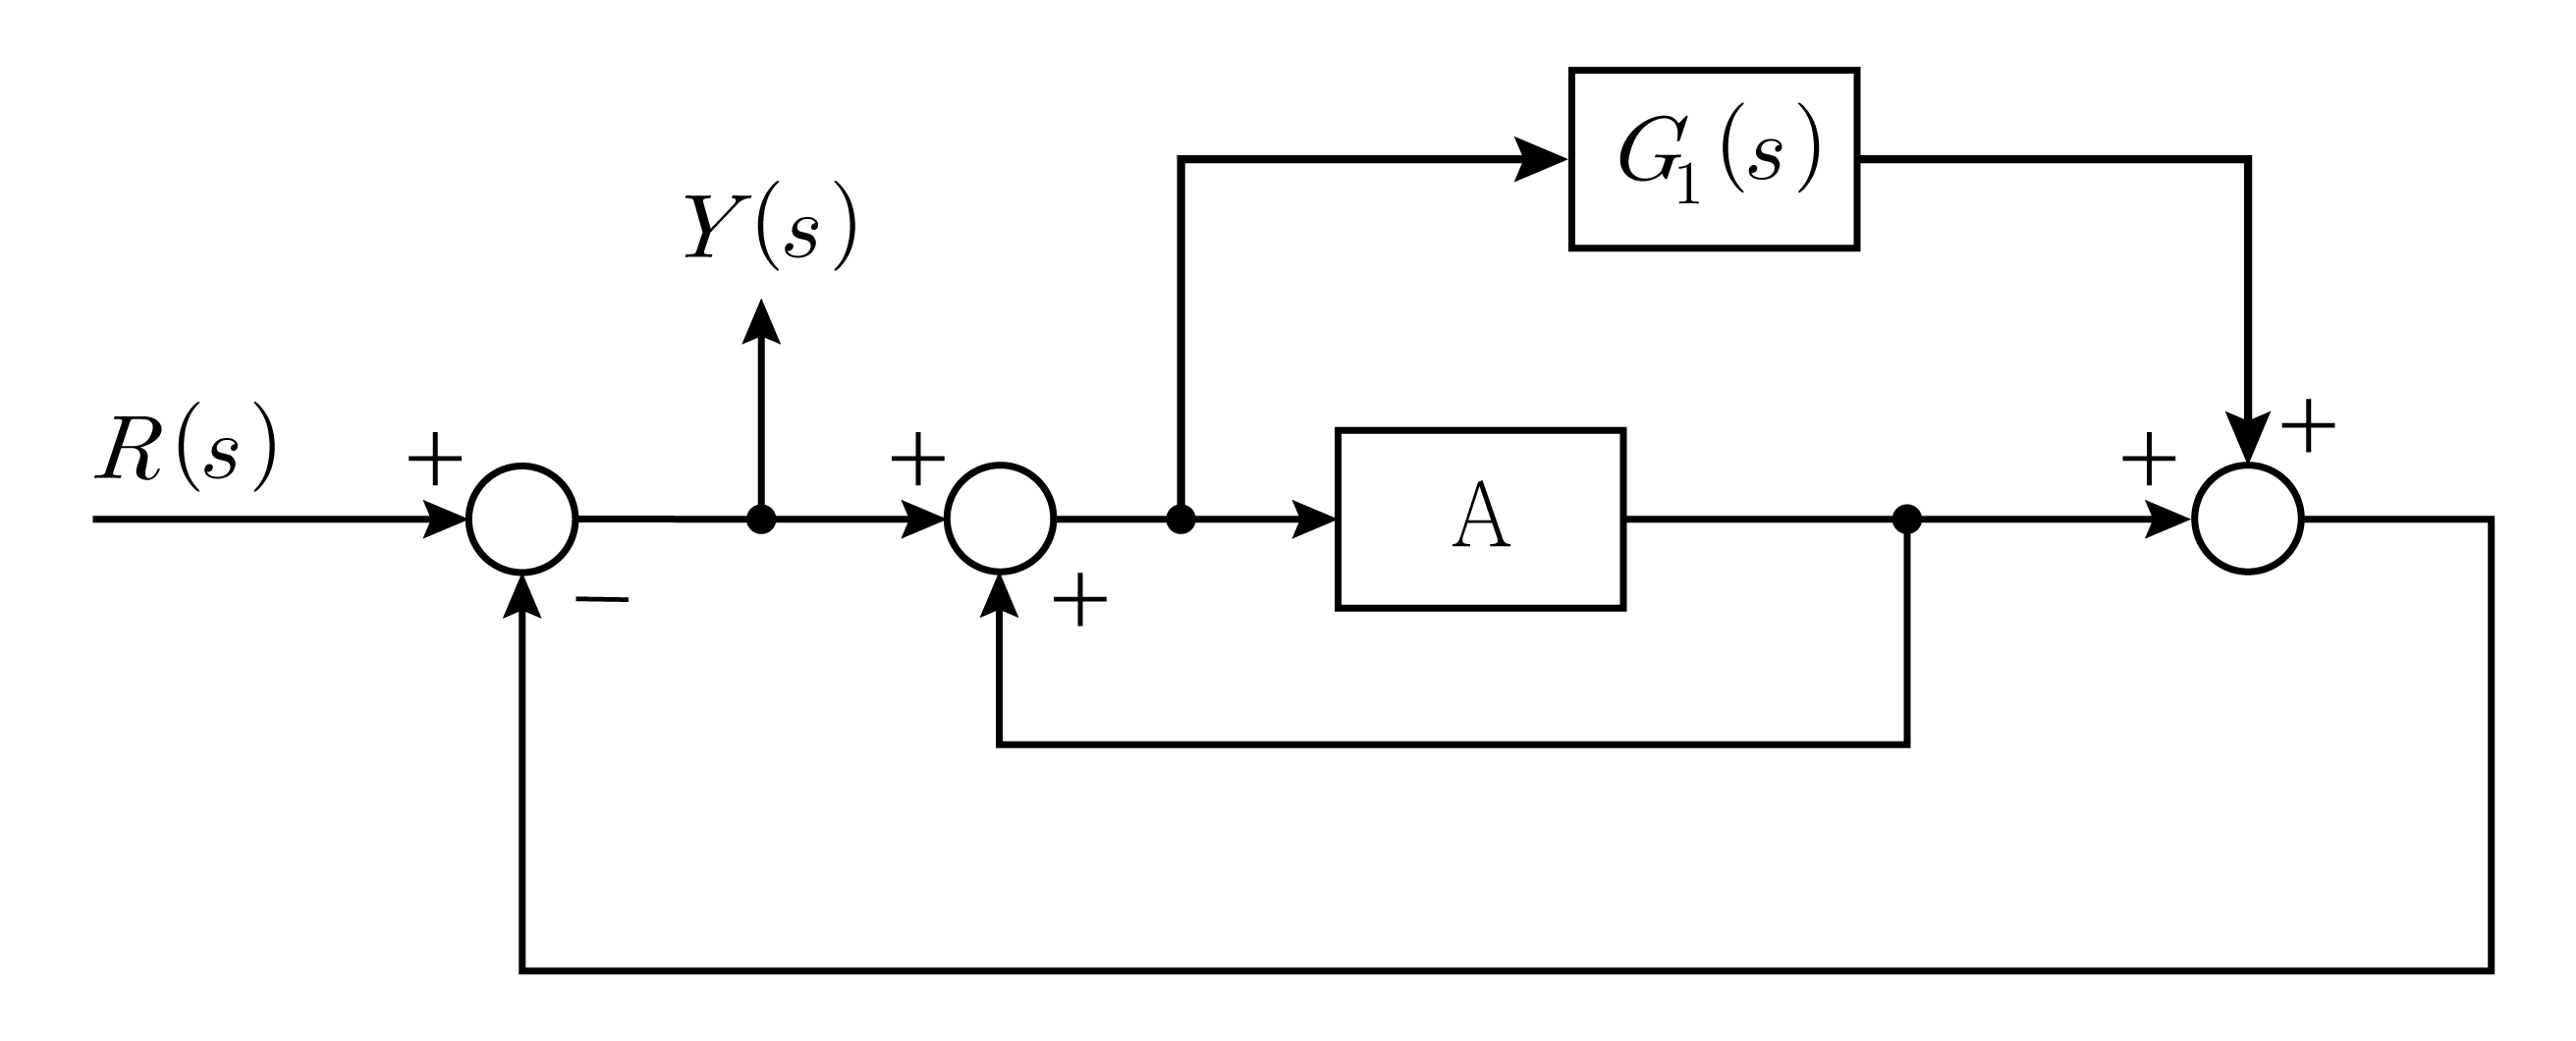
다음 시스템에서 전달함수 = 가 되기 위한 A는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

6.
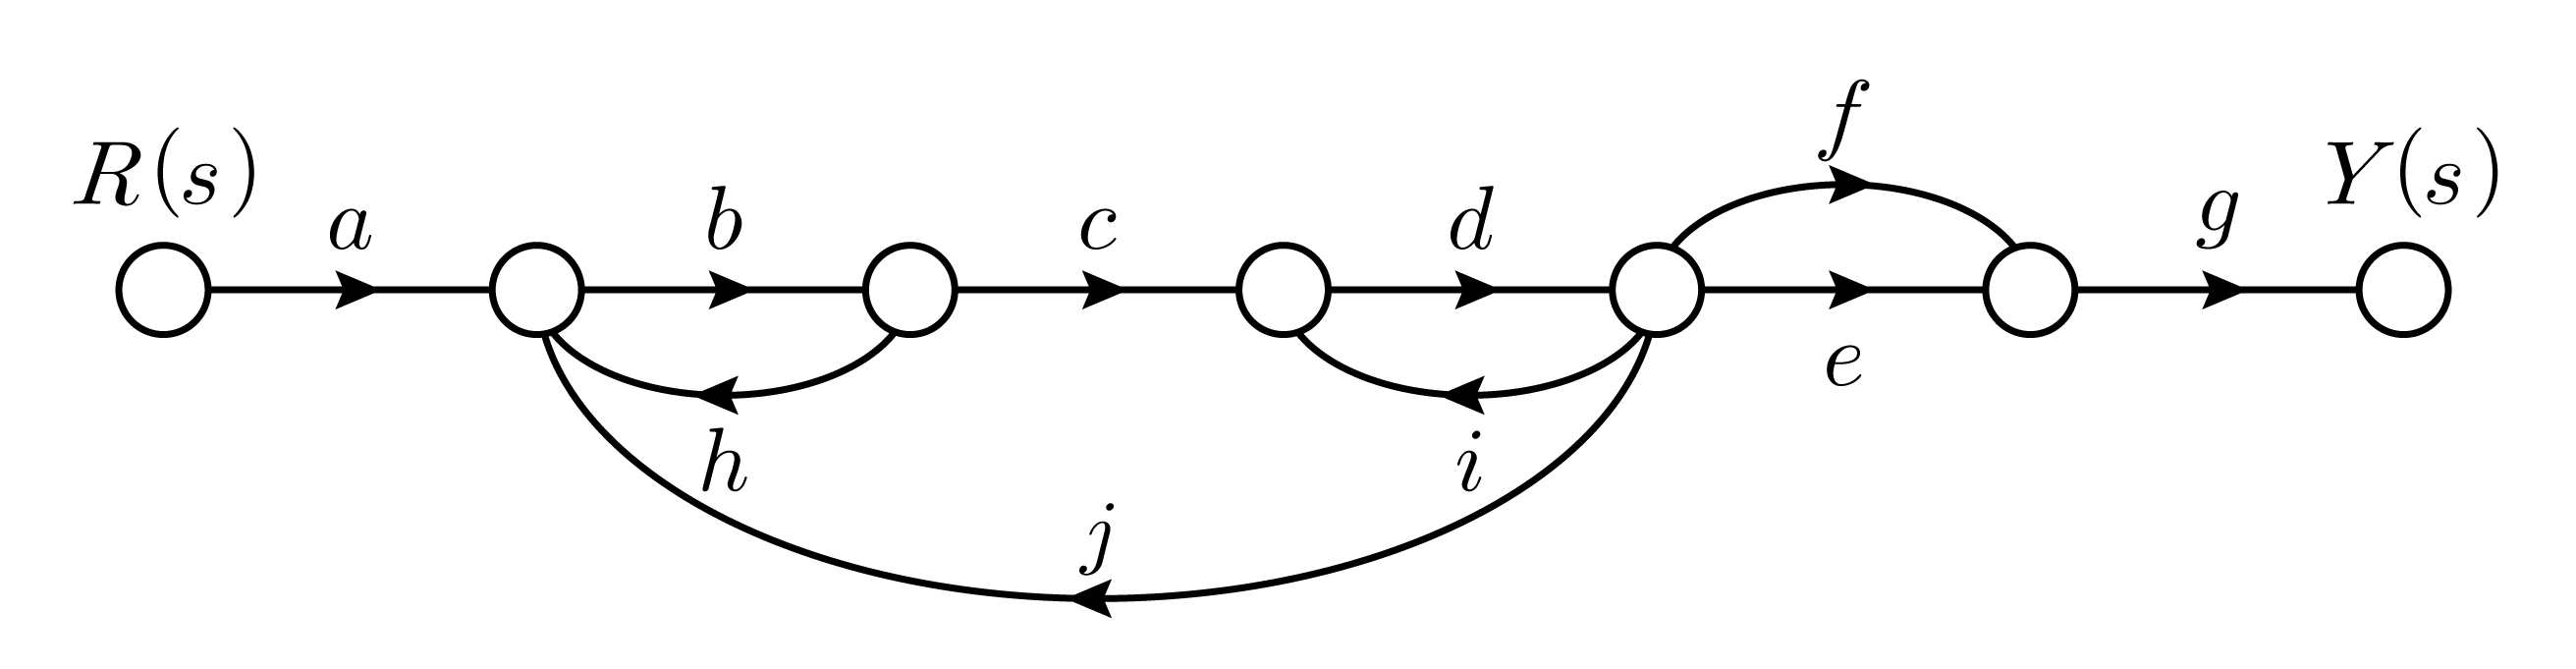
다음 신호흐름선도로 표시된 제어시스템의 전달함수 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

7.
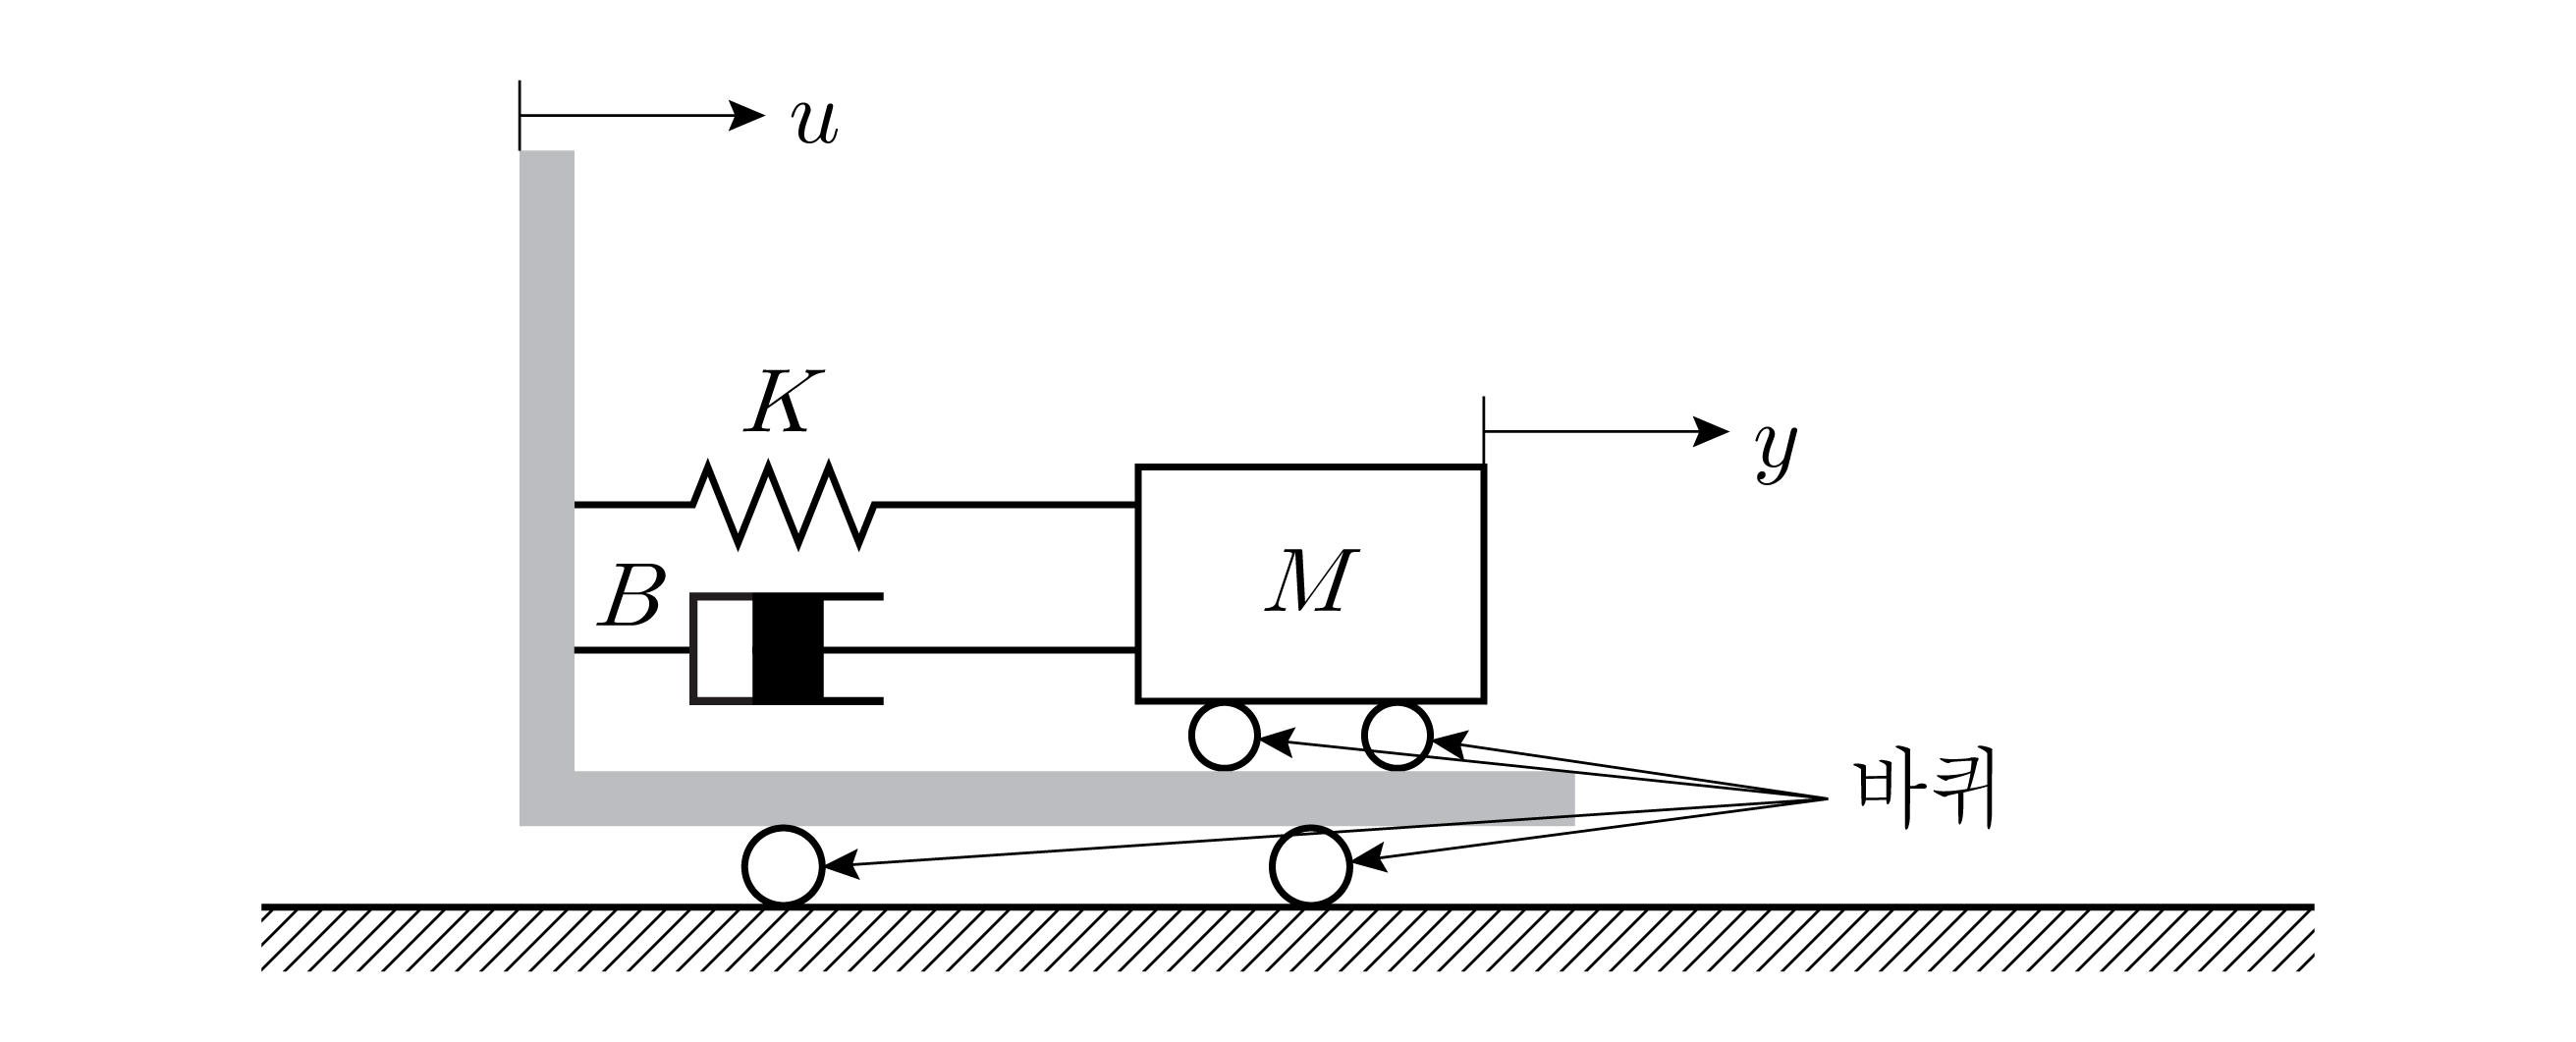
그림과 같이 질량이 없는 수레 위에 설치된 스프링-질량-감쇠기 시스템의 입력이 , 출력이 일 때, 전달함수의 영점으로 옳은 것은? (단, = 1 kg, = 4 Nㆍs/m, = 3 N/m이며, 바퀴와 수레, 바퀴와 지면과의 마찰은 무시한다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④없음
정답 보기

정답 ③ · 해설 보기

8.
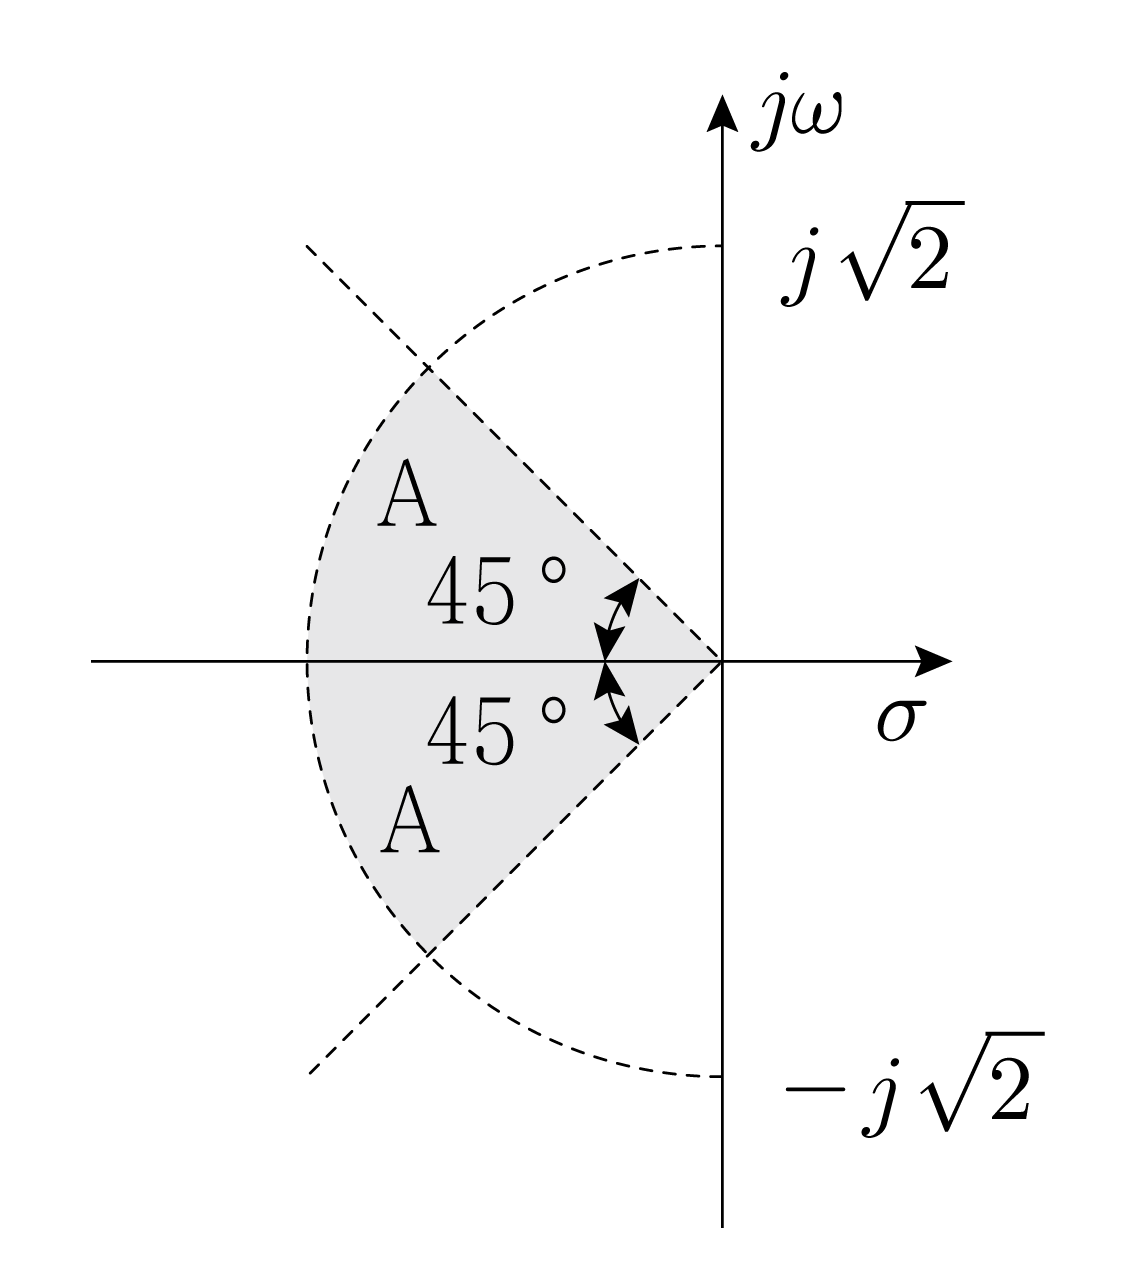
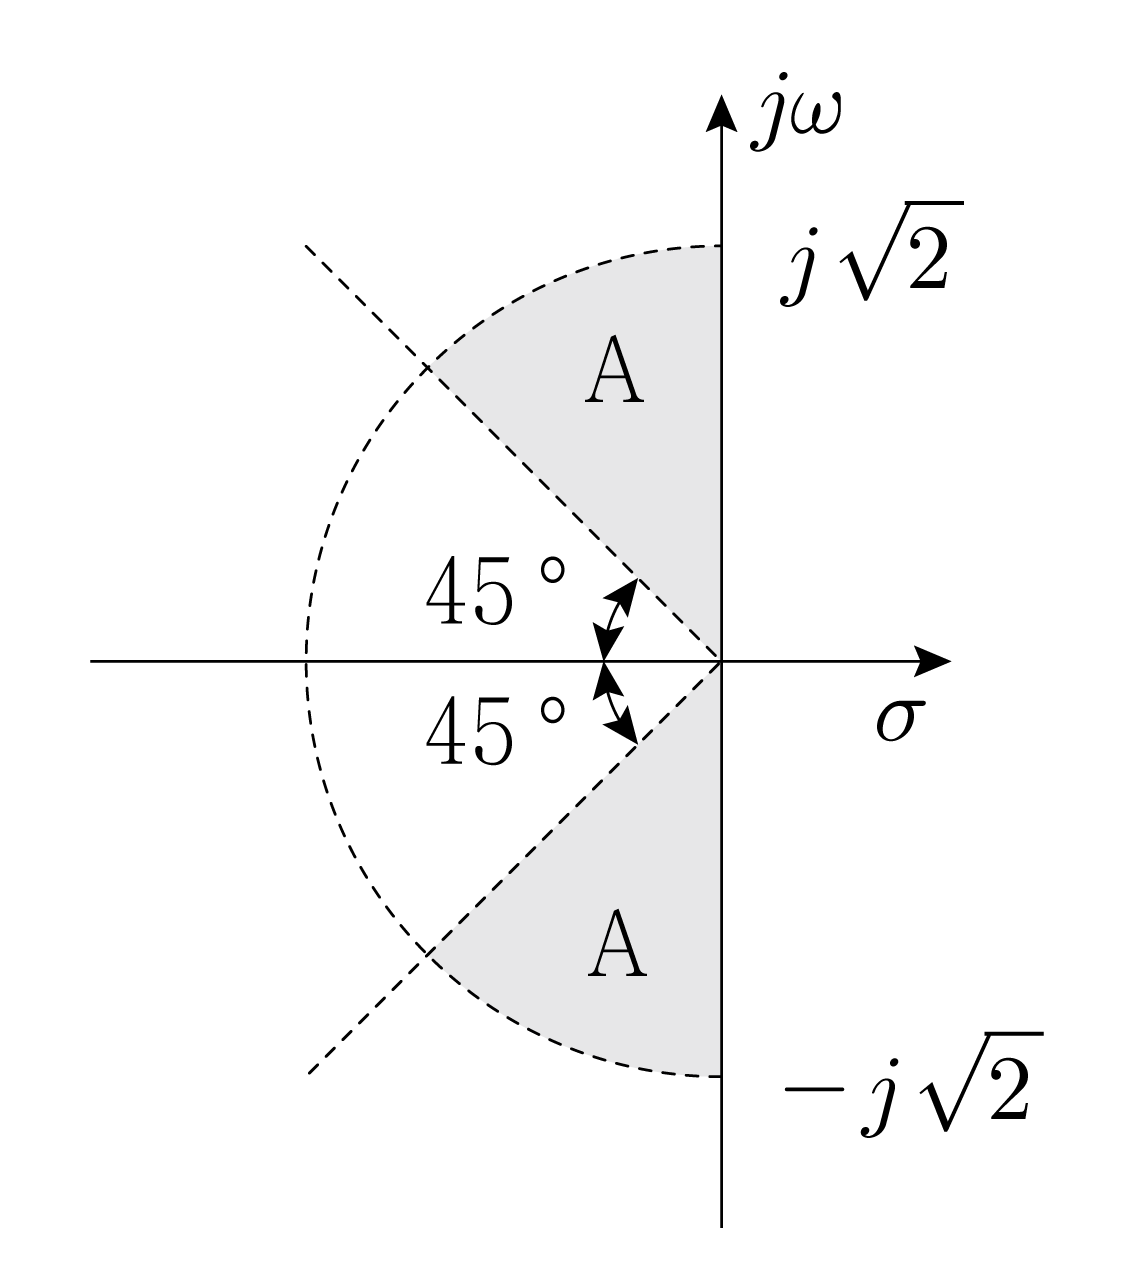
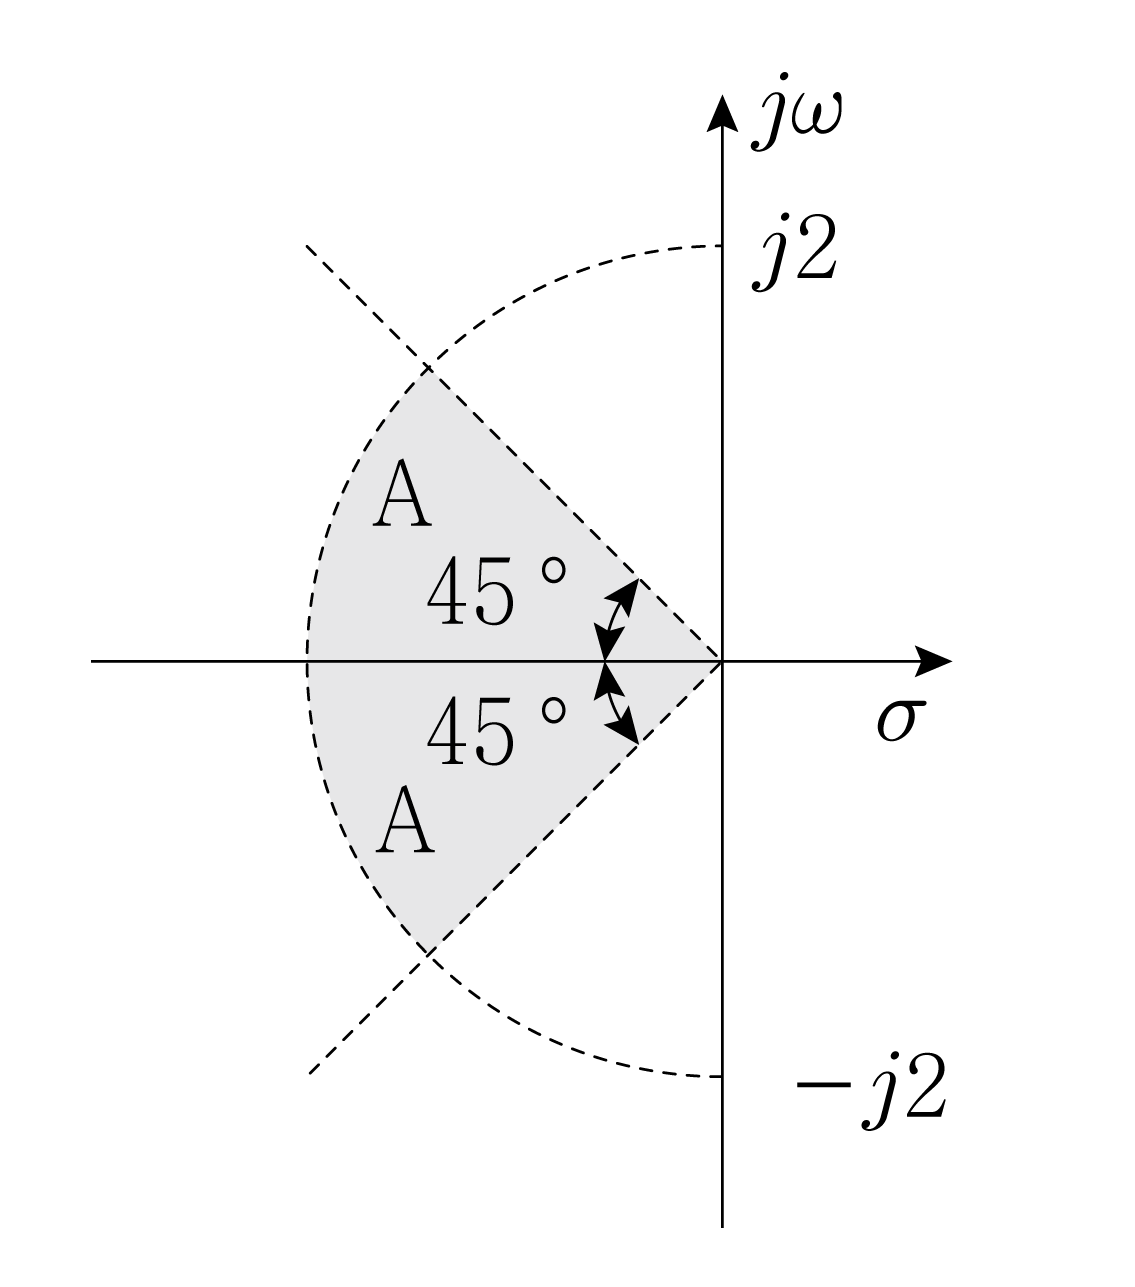
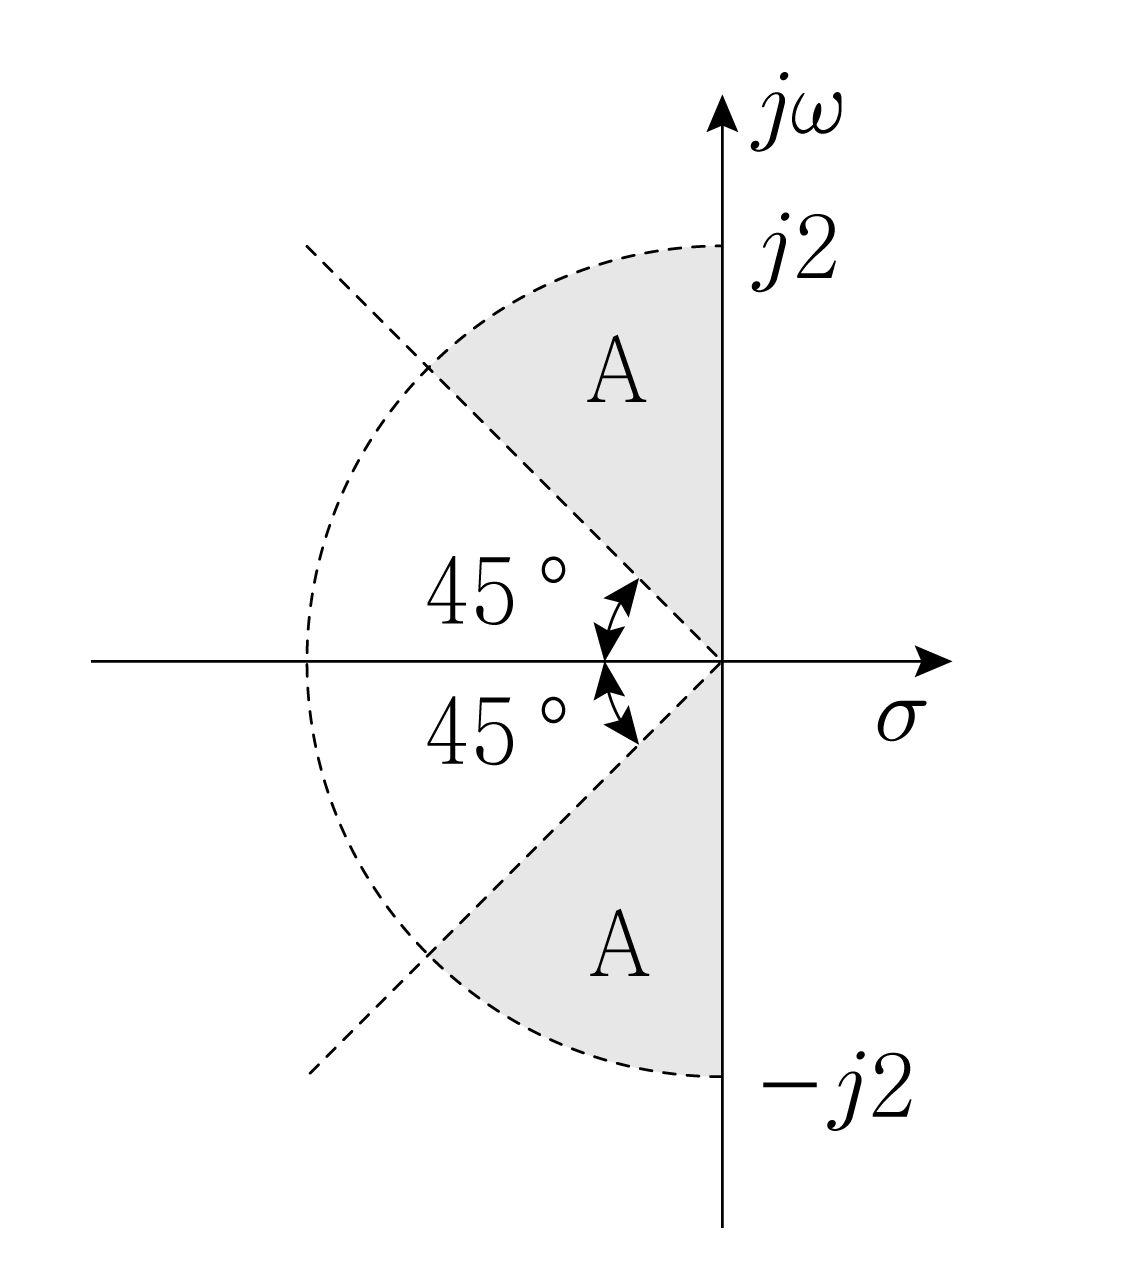
설계하고자 하는 선형 2차시스템의 감쇠비 와 고유주파수 의 범위가 다음과 같다. 이를 만족하기 위한 -평면 내 극점의 영역 A를 바르게 표시한 것은?
,
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

9.
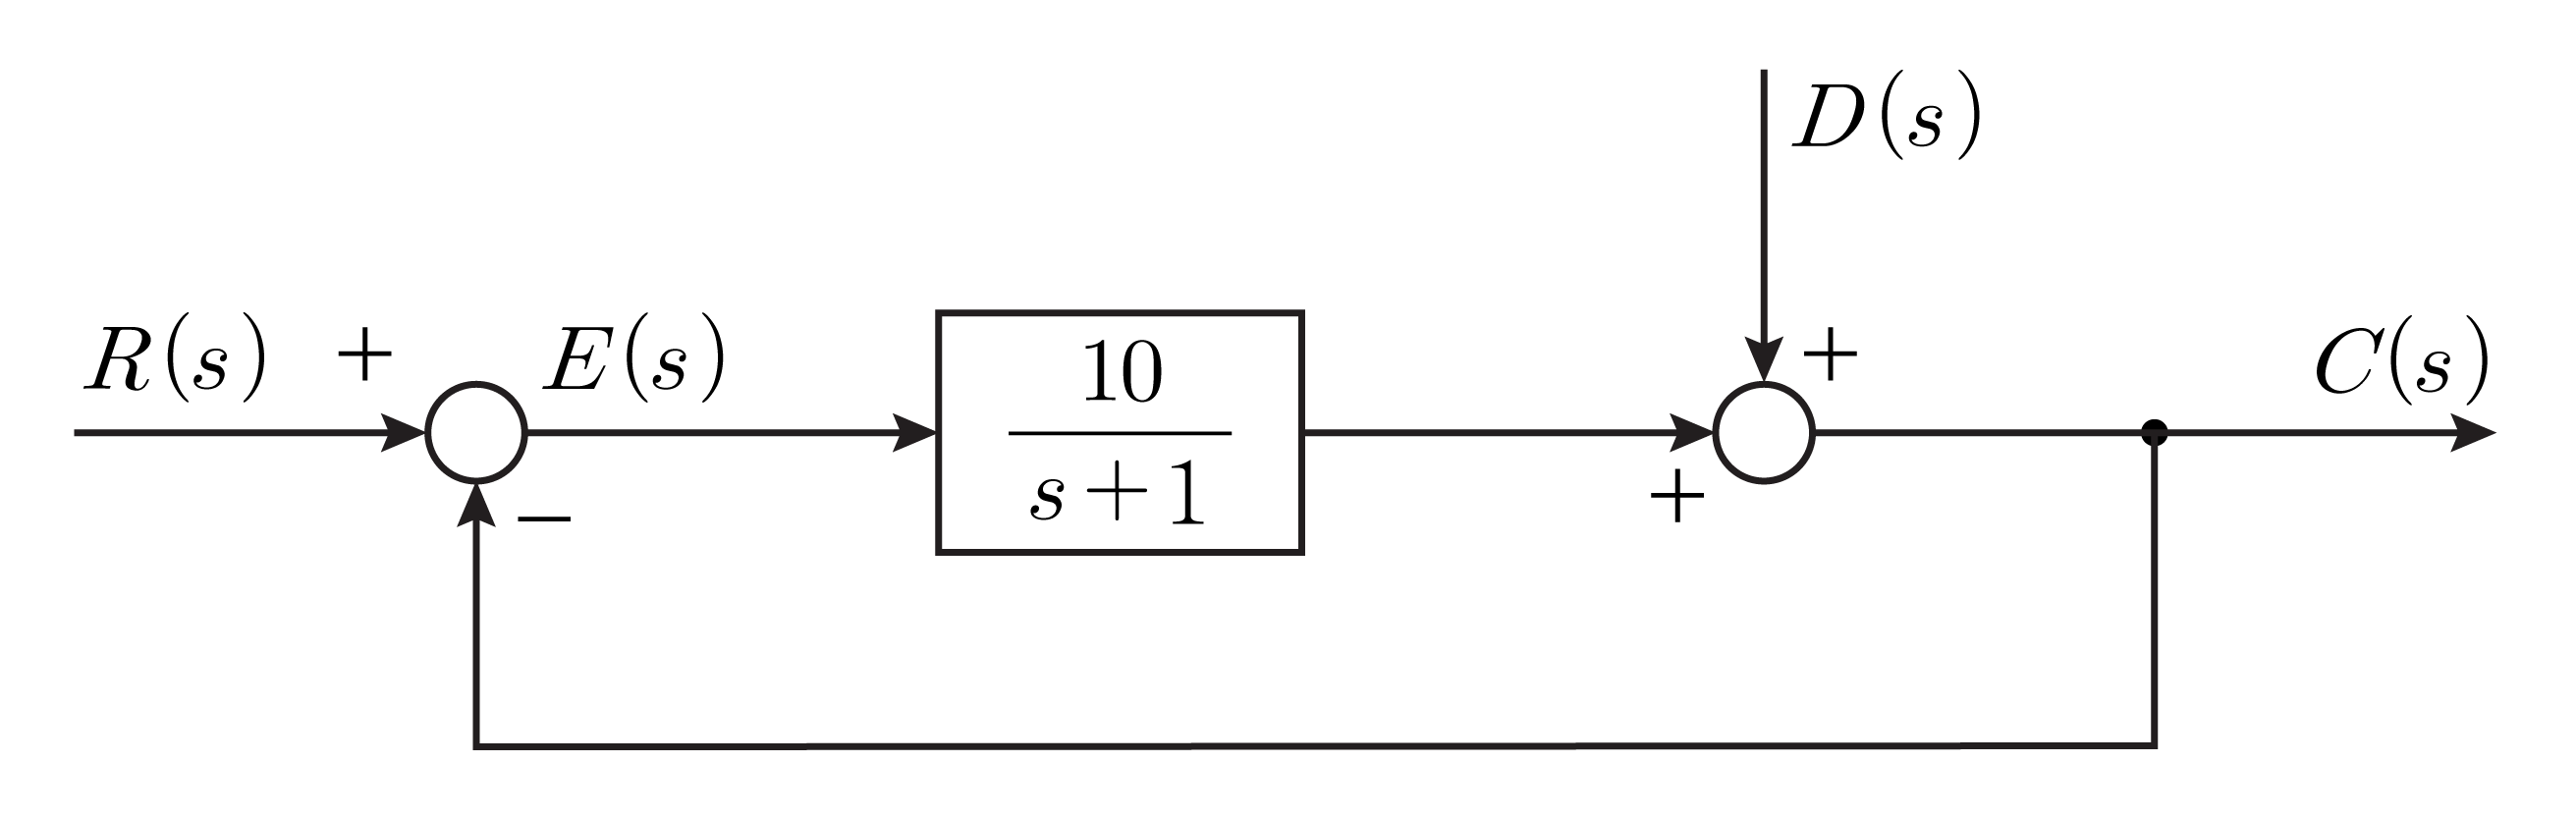
그림과 같은 제어시스템에서 입력이 와 일 때 정상상태오차의 합으로 옳은 것은? (단, 는 단위계단함수이고, 와 는 각각 와 의 라플라스 변환이다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

10.
다음과 같은 상태공간방정식을 갖는 시스템의 단위계단입력에 대한 시간응답의 특성으로 옳은 것은?
자동제어
  1. ①계속 진동한다.
  2. ②오버슈트가 발생하지만 1로 수렴한다.
  3. ③오버슈트가 발생하지 않고 1로 수렴한다.
  4. ④무한대로 발산한다.
정답 보기

정답 ② · 해설 보기

11.
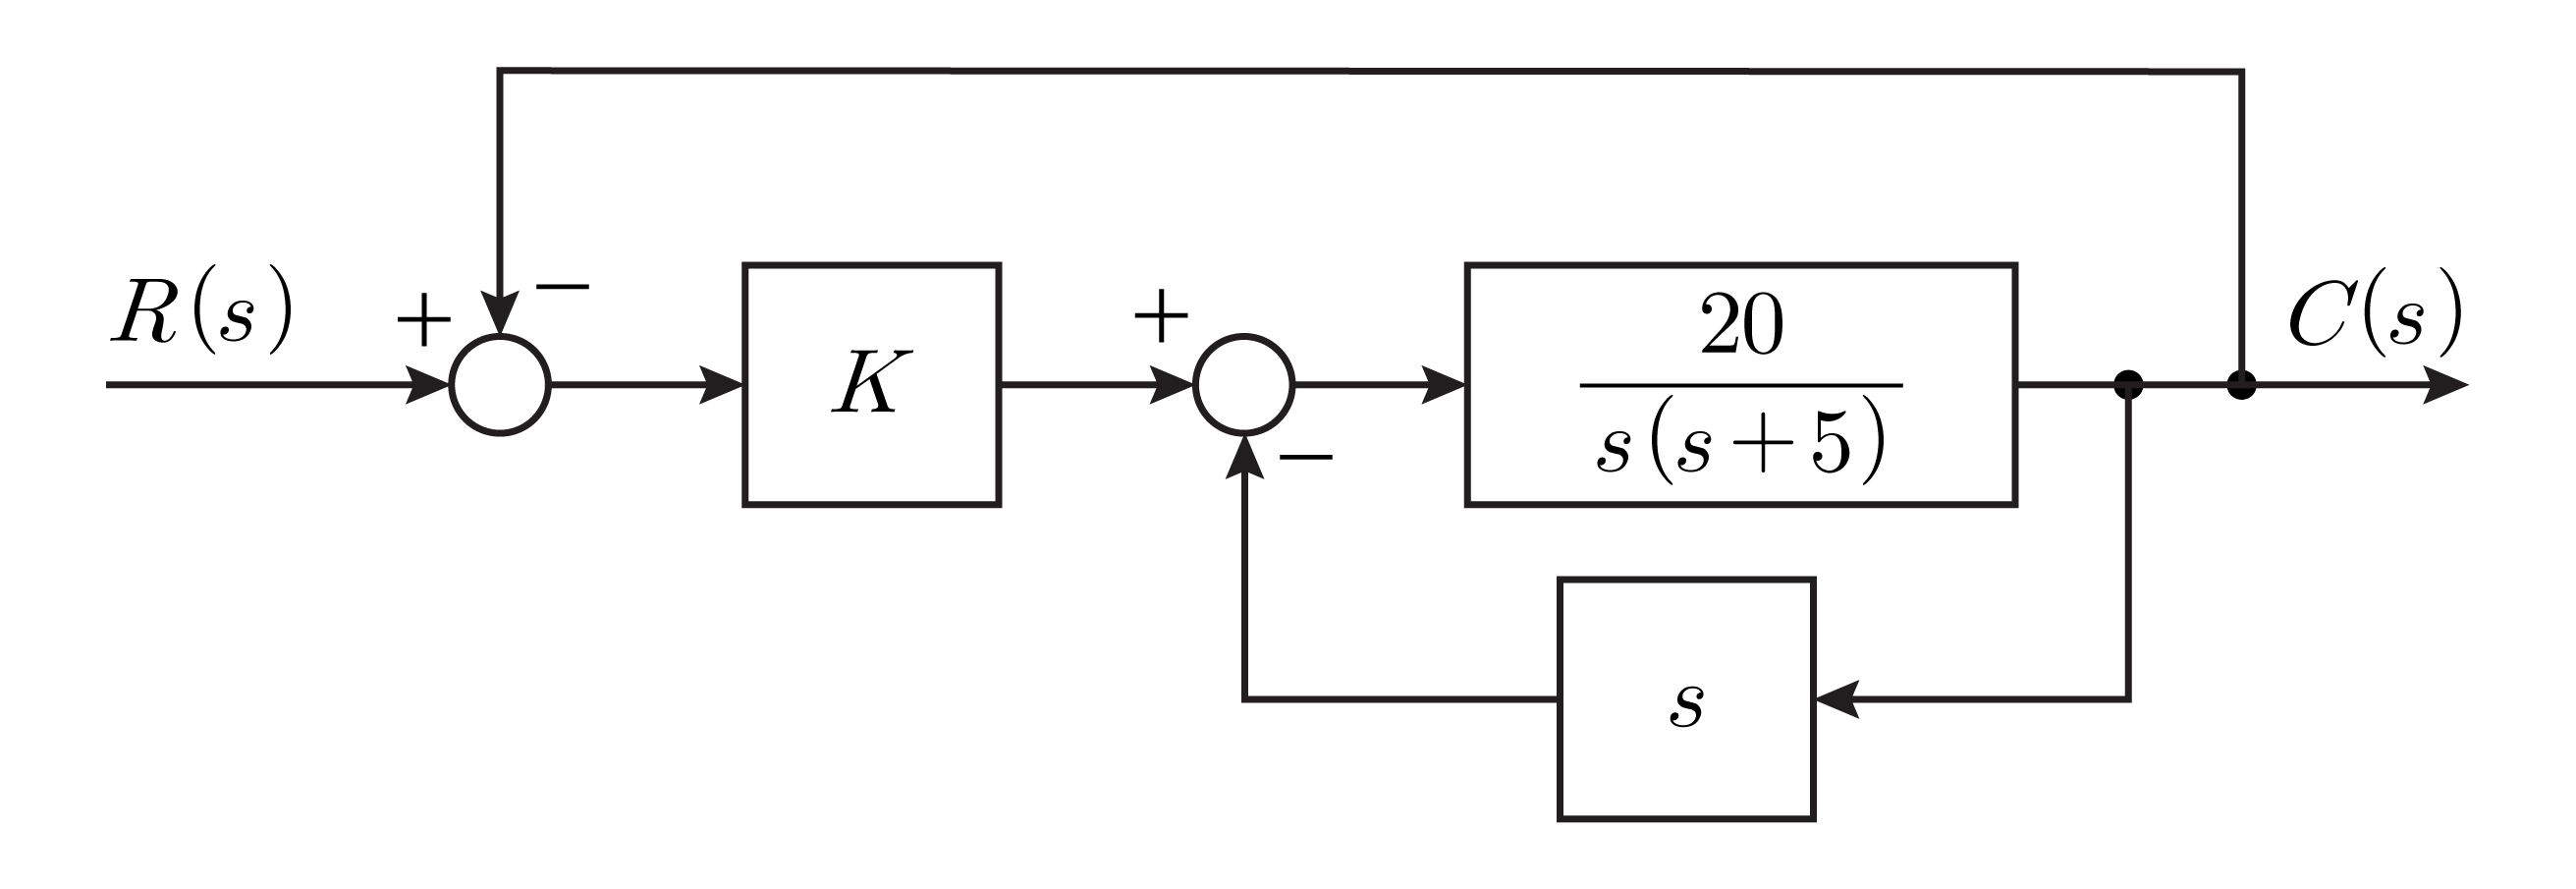
다음과 같은 폐루프 시스템에서 고유주파수 = 3 rad/sec가 되도록 하는 와 감쇠비 의 값은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

12.
단위 피드백시스템의 개루프 전달함수가 일 때 시스템의 안정성을 만족하는 값은?
자동제어
  1. ①5
  2. ②10
  3. ③15
  4. ④20
정답 보기

정답 ① · 해설 보기

13.
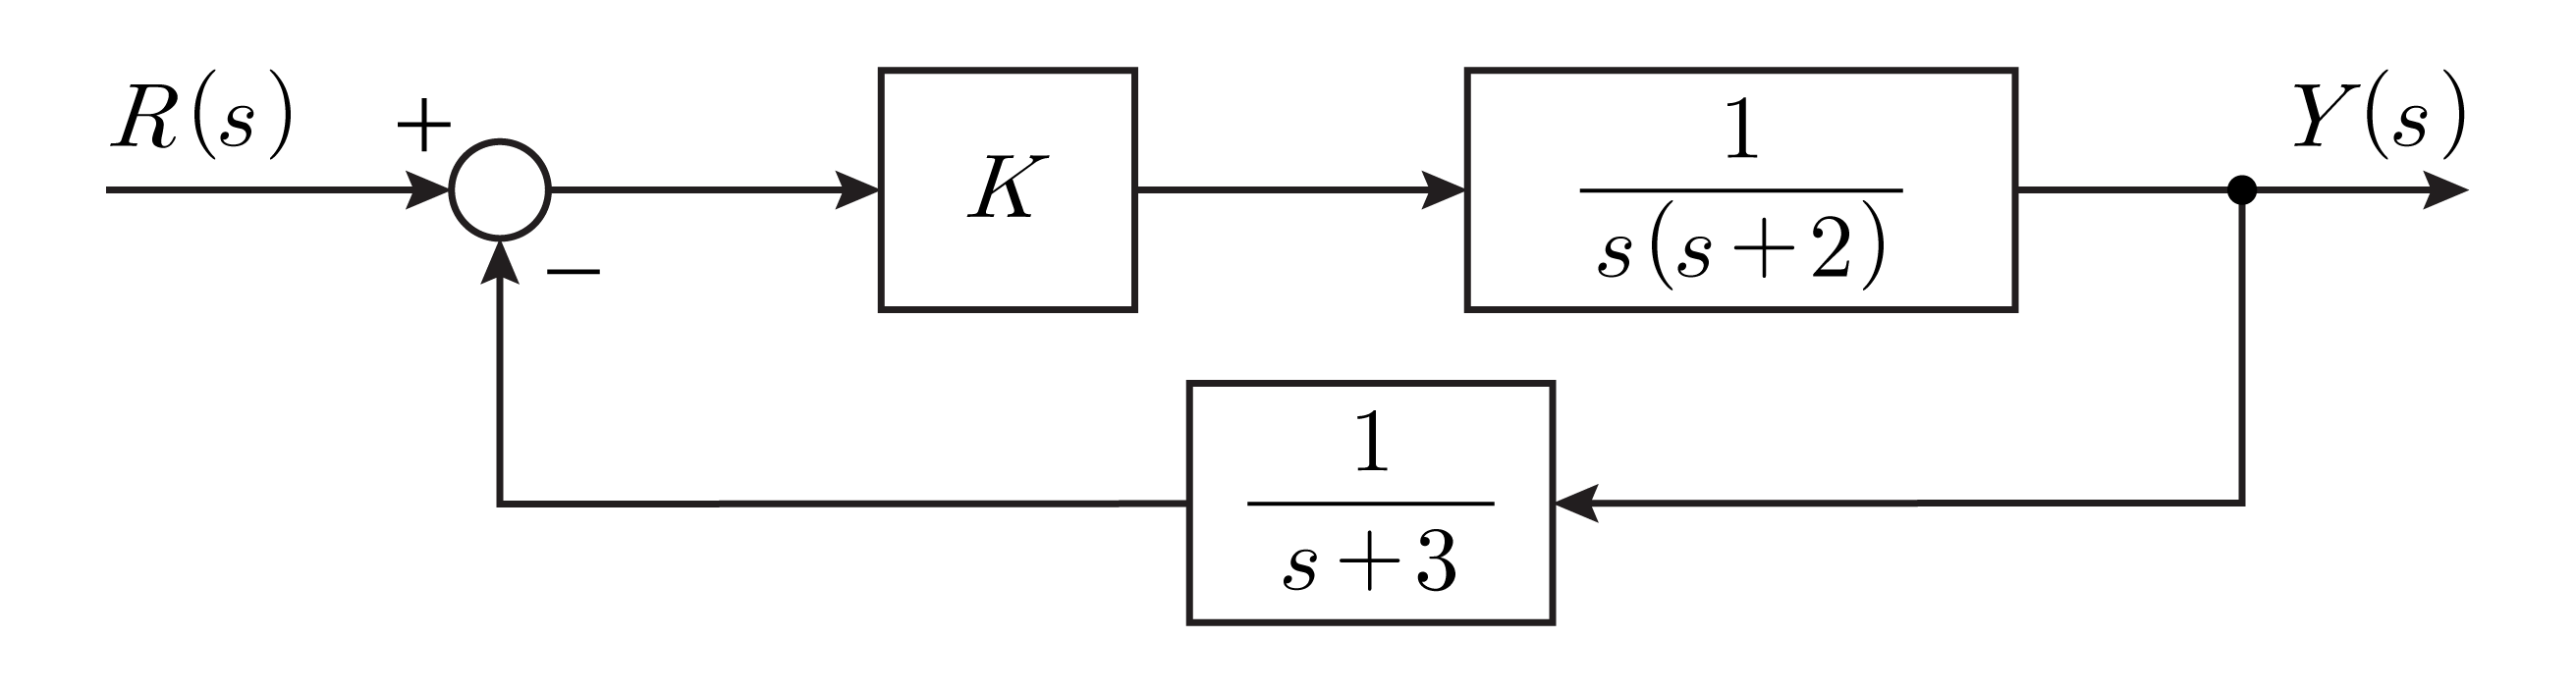
다음 피드백시스템에서 근궤적선도가 허수축과 교차하는 점에서의 주파수 [rad/sec]는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

14.
다음과 같은 상태피드백 제어시스템에서 폐루프 시스템의 극점은?
자동제어
  1. ①-4, -1
  2. ②-3, -2
  3. ③-2, -2
  4. ④-2, -1
정답 보기

정답 ① · 해설 보기

15.
폐루프 전달함수 인 제어요소의 주파수응답에서 첨두공진값 와 공진주파수 [rad/sec]는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

16.
입력 와 출력 사이의 전달함수 인 제어시스템에서 폐루프 시스템의 상태공간방정식이 다음과 같을 때, 기준입력 에 대한 폐루프 시스템의 감쇠비 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

17.
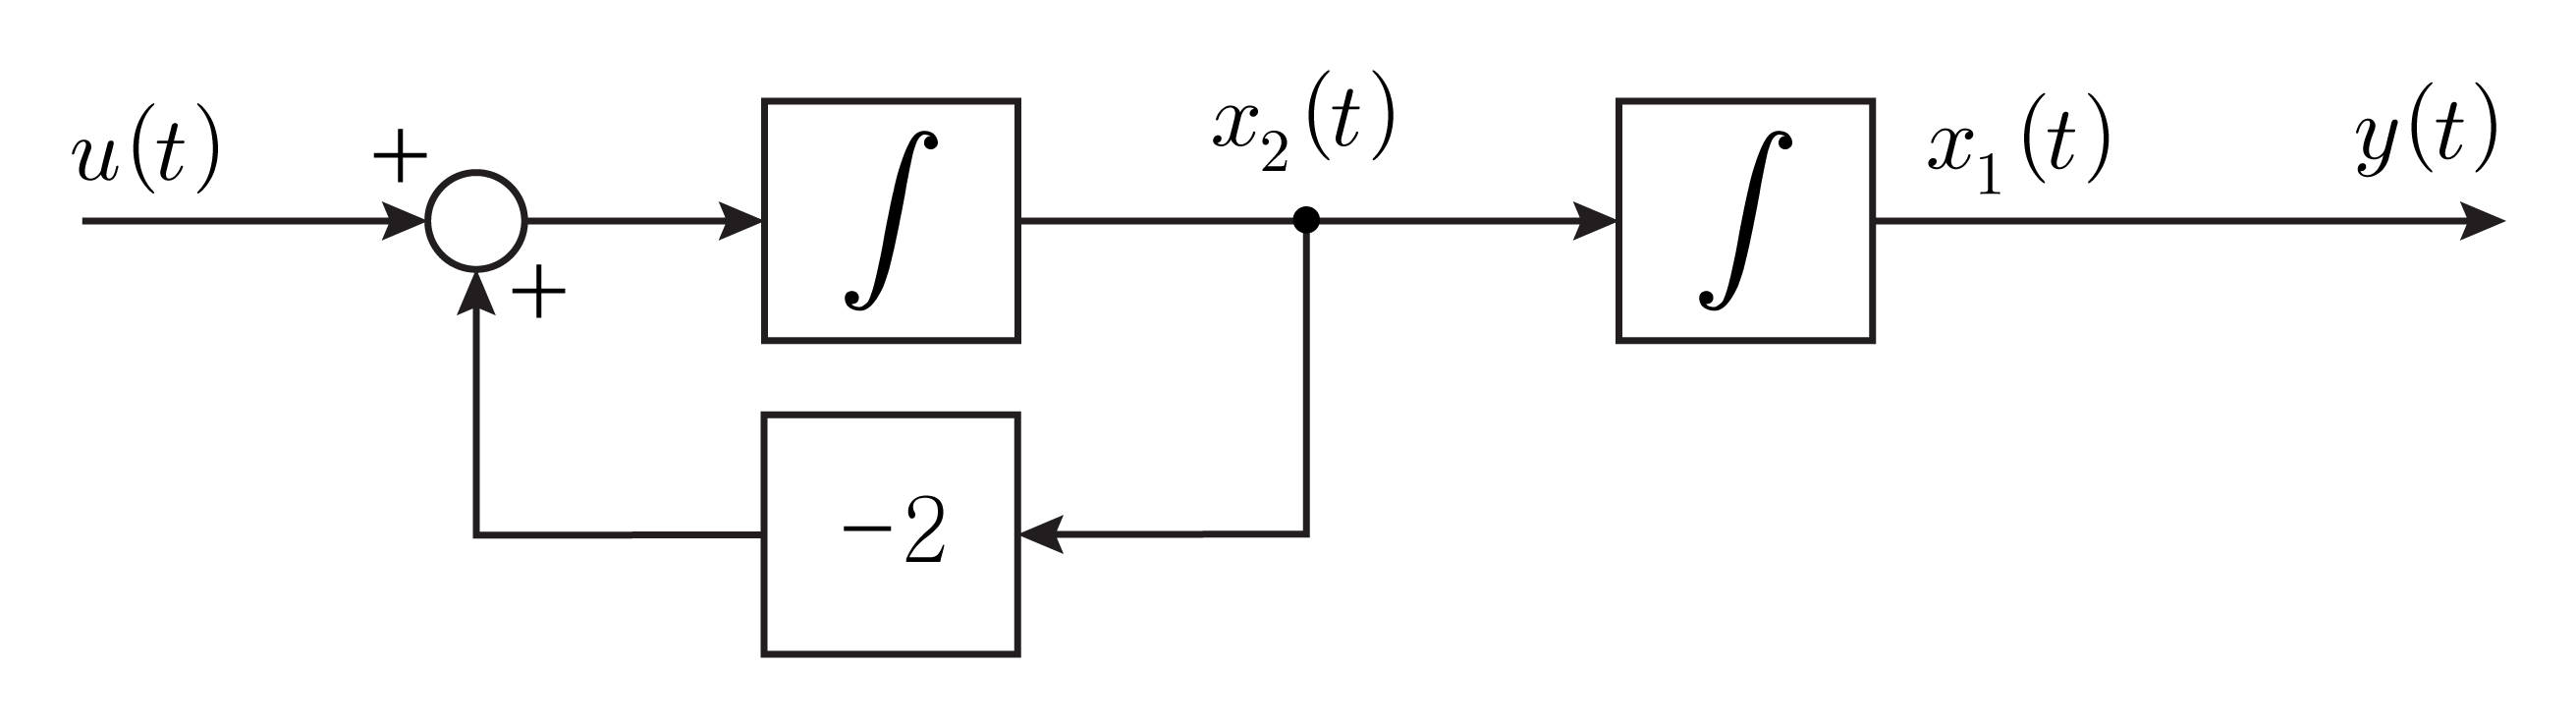
그림과 같은 시스템의 상태천이행렬로 옳은 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

18.
다음과 같은 상태공간방정식에 상태피드백 입력 를 인가하였을 때, 가제어성과 가관측성의 가능 여부를 바르게 연결한 것은?
가제어성 가관측성
자동제어
  1. ①가능 가능
  2. ②가능 불가능
  3. ③불가능 가능
  4. ④불가능 불가능
정답 보기

정답 ① · 해설 보기

19.
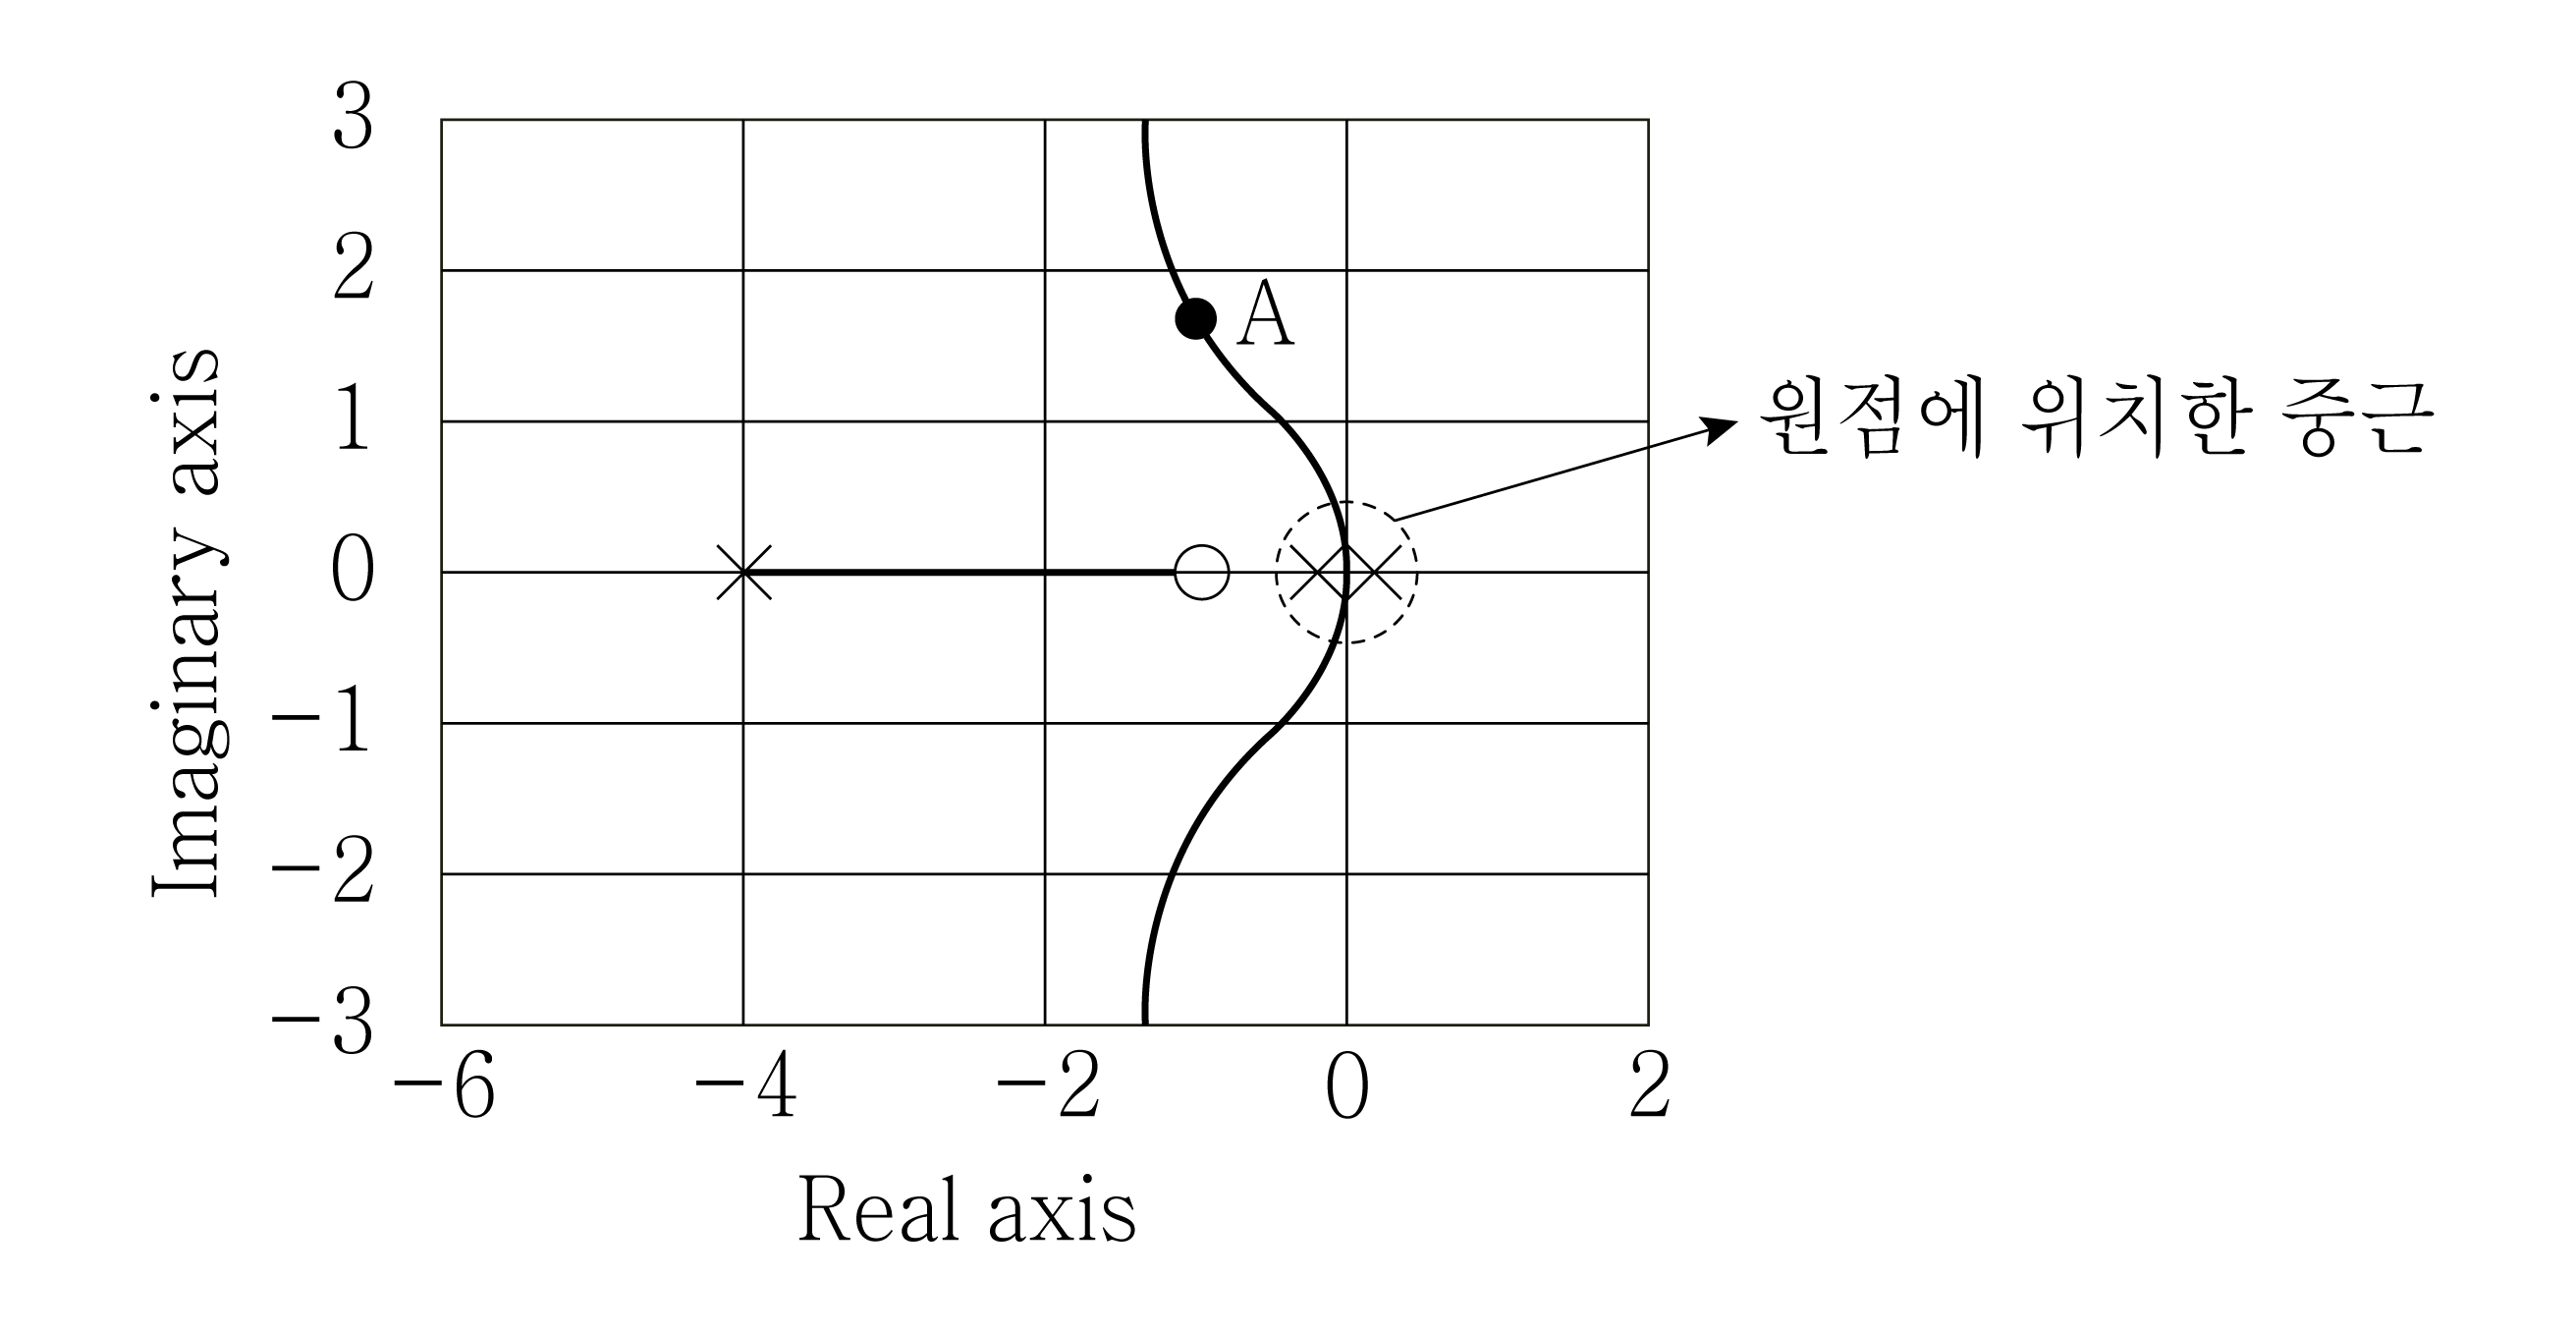
특성방정식이 인 어떤 폐루프 시스템의 근궤적선도가 그림과 같을 때, 이에 대한 설명으로 옳지 않은 것은? (단, 이고, 근궤적선도가 인 점 A를 지난다)
자동제어
  1. ①가 무한대일 때 폐루프 시스템의 근 중 두 개는 안정한 영역에서 실수축과 ±90 ° 각도를 이루며 발산한다.
  2. ②폐루프 시스템의 극점이 A에 있기 위해서는 = 8이어야 한다.
  3. ③실수축에 있는 극점을 -8로 변경하면 폐루프 시스템의 감쇠비는 극점 변경 전의 감쇠비보다 작아진다.
  4. ④가 커질수록 폐루프 시스템의 실수근의 절댓값은 더 작아진다.
정답 보기

정답 ③ · 해설 보기

20.
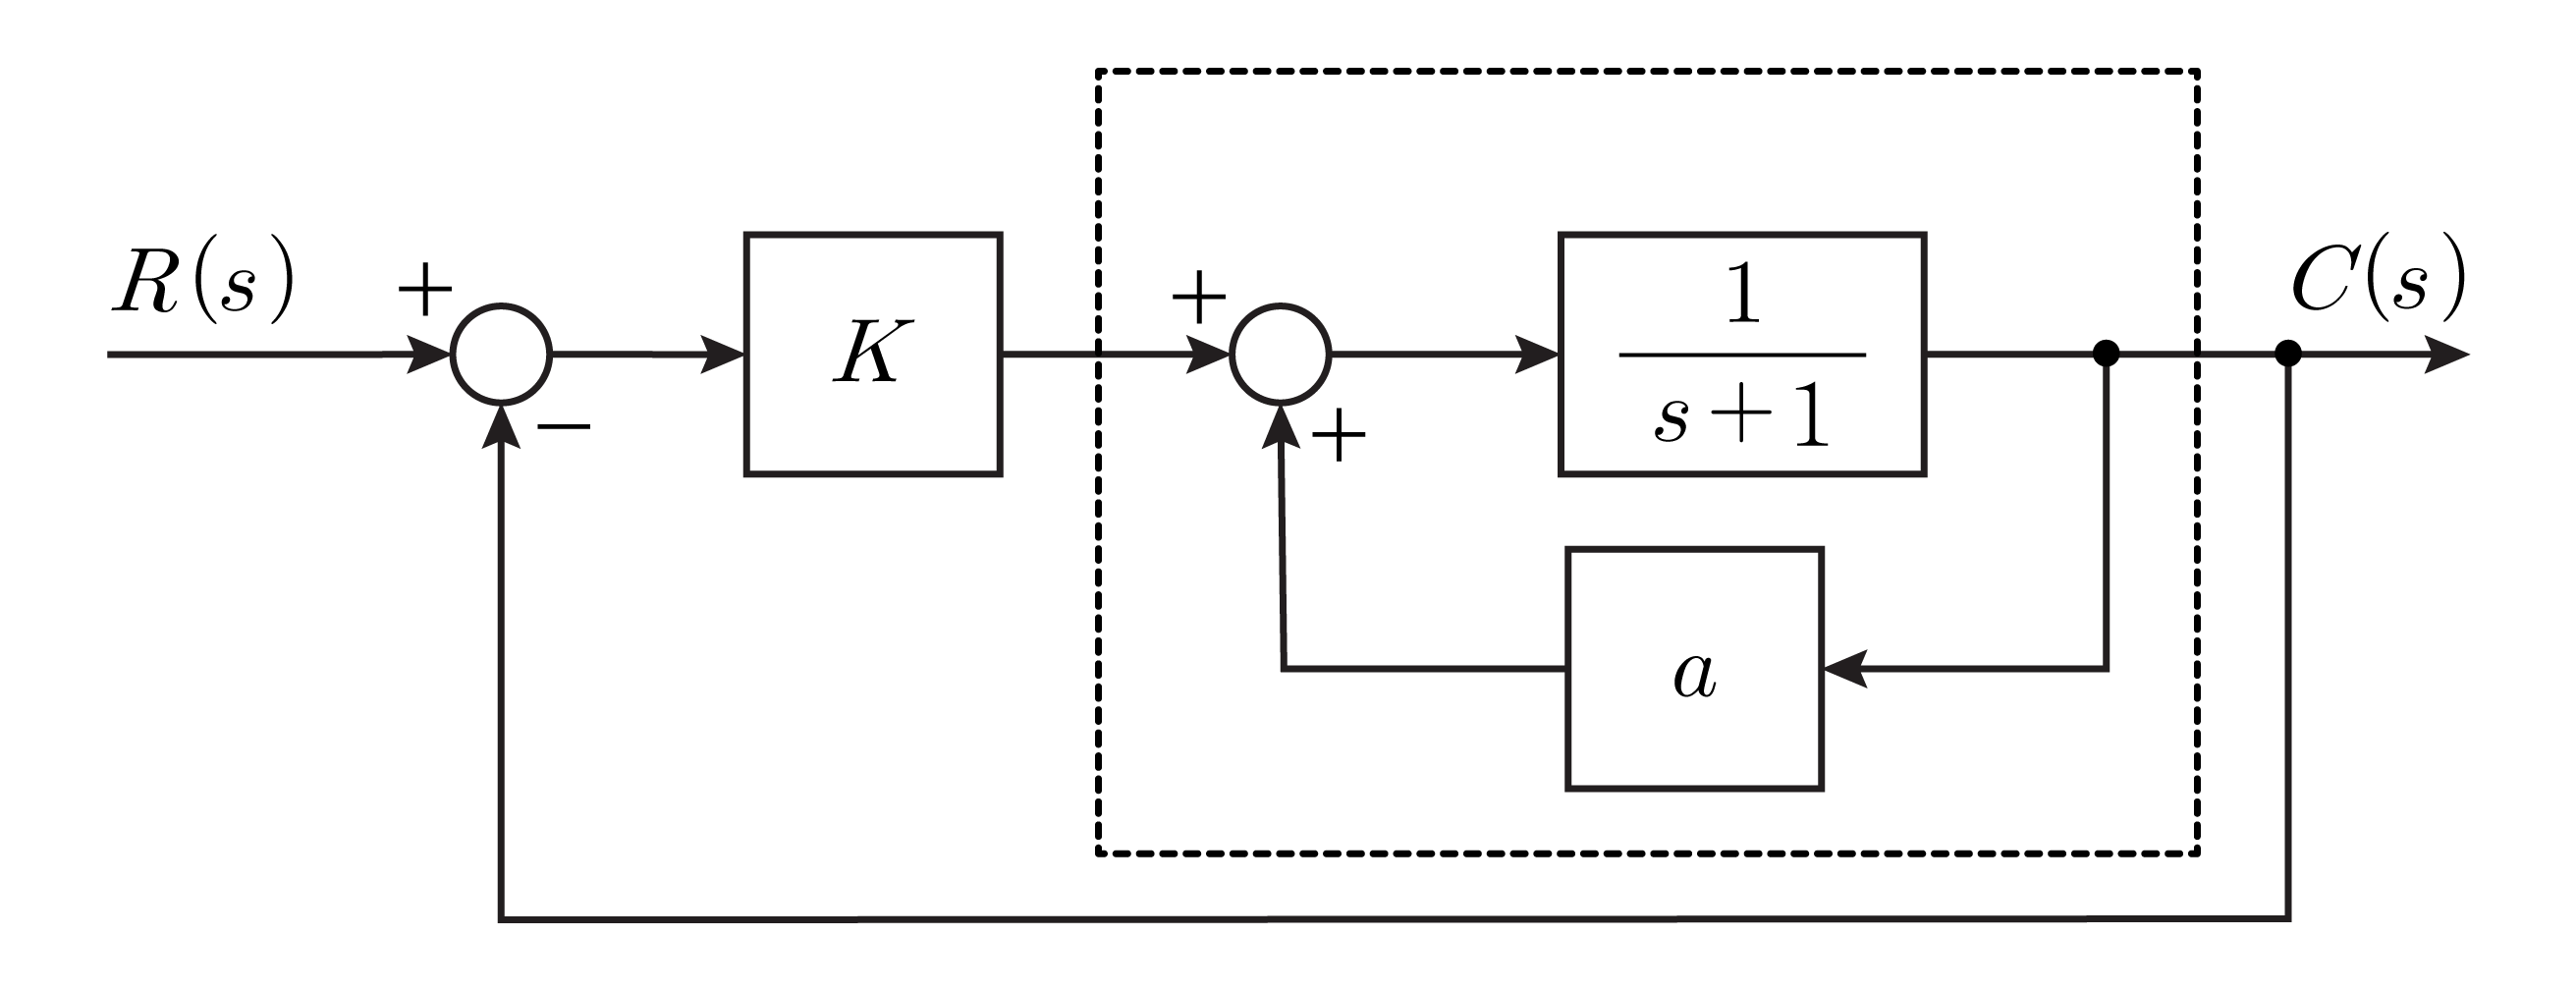
그림에서 점선 내 피드백시스템의 안정성과 전체 폐루프 시스템 가 안정하기 위한 조건으로 옳은 것은? (단, , 인 상수이다)
안정성 안정조건
자동제어
  1. ①안정
  2. ②안정
  3. ③불안정
  4. ④불안정
정답 보기

정답 ③ · 해설 보기

21.
자동제어계의 주파수응답 성능지표에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①대역폭이 넓을수록 응답속도가 빨라진다.
  2. ②첨두공진값은 주파수응답 전달함수 크기의 최댓값으로 정의하며, 제어계의 안정도의 척도가 된다.
  3. ③이득교차주파수의 값이 높을수록 공진주기가 짧아진다.
  4. ④이득여유는 위상각이 -180 °에서 주파수응답 전달함수 크기의 역수이다.
정답 보기

정답 ③ · 해설 보기

22.
근궤적을 이용한 제어시스템 설계 시 -평면 좌반면에 극점, 영점 추가에 대한 설명으로 옳은 것은?
자동제어
  1. ①개루프 전달함수에 극점을 추가하면 근궤적을 왼쪽으로 끌어당겨 정착속도를 빠르게 한다.
  2. ②개루프 전달함수에 영점을 추가하면 근궤적을 왼쪽으로 끌어당겨 정착속도를 빠르게 한다.
  3. ③폐루프 전달함수에 극점을 추가하면 근궤적을 왼쪽으로 끌어당겨 안정도를 높게 한다.
  4. ④폐루프 전달함수에 영점을 추가하면 근궤적을 왼쪽으로 끌어당겨 안정도를 높게 한다.
정답 보기

정답 ② · 해설 보기

23.
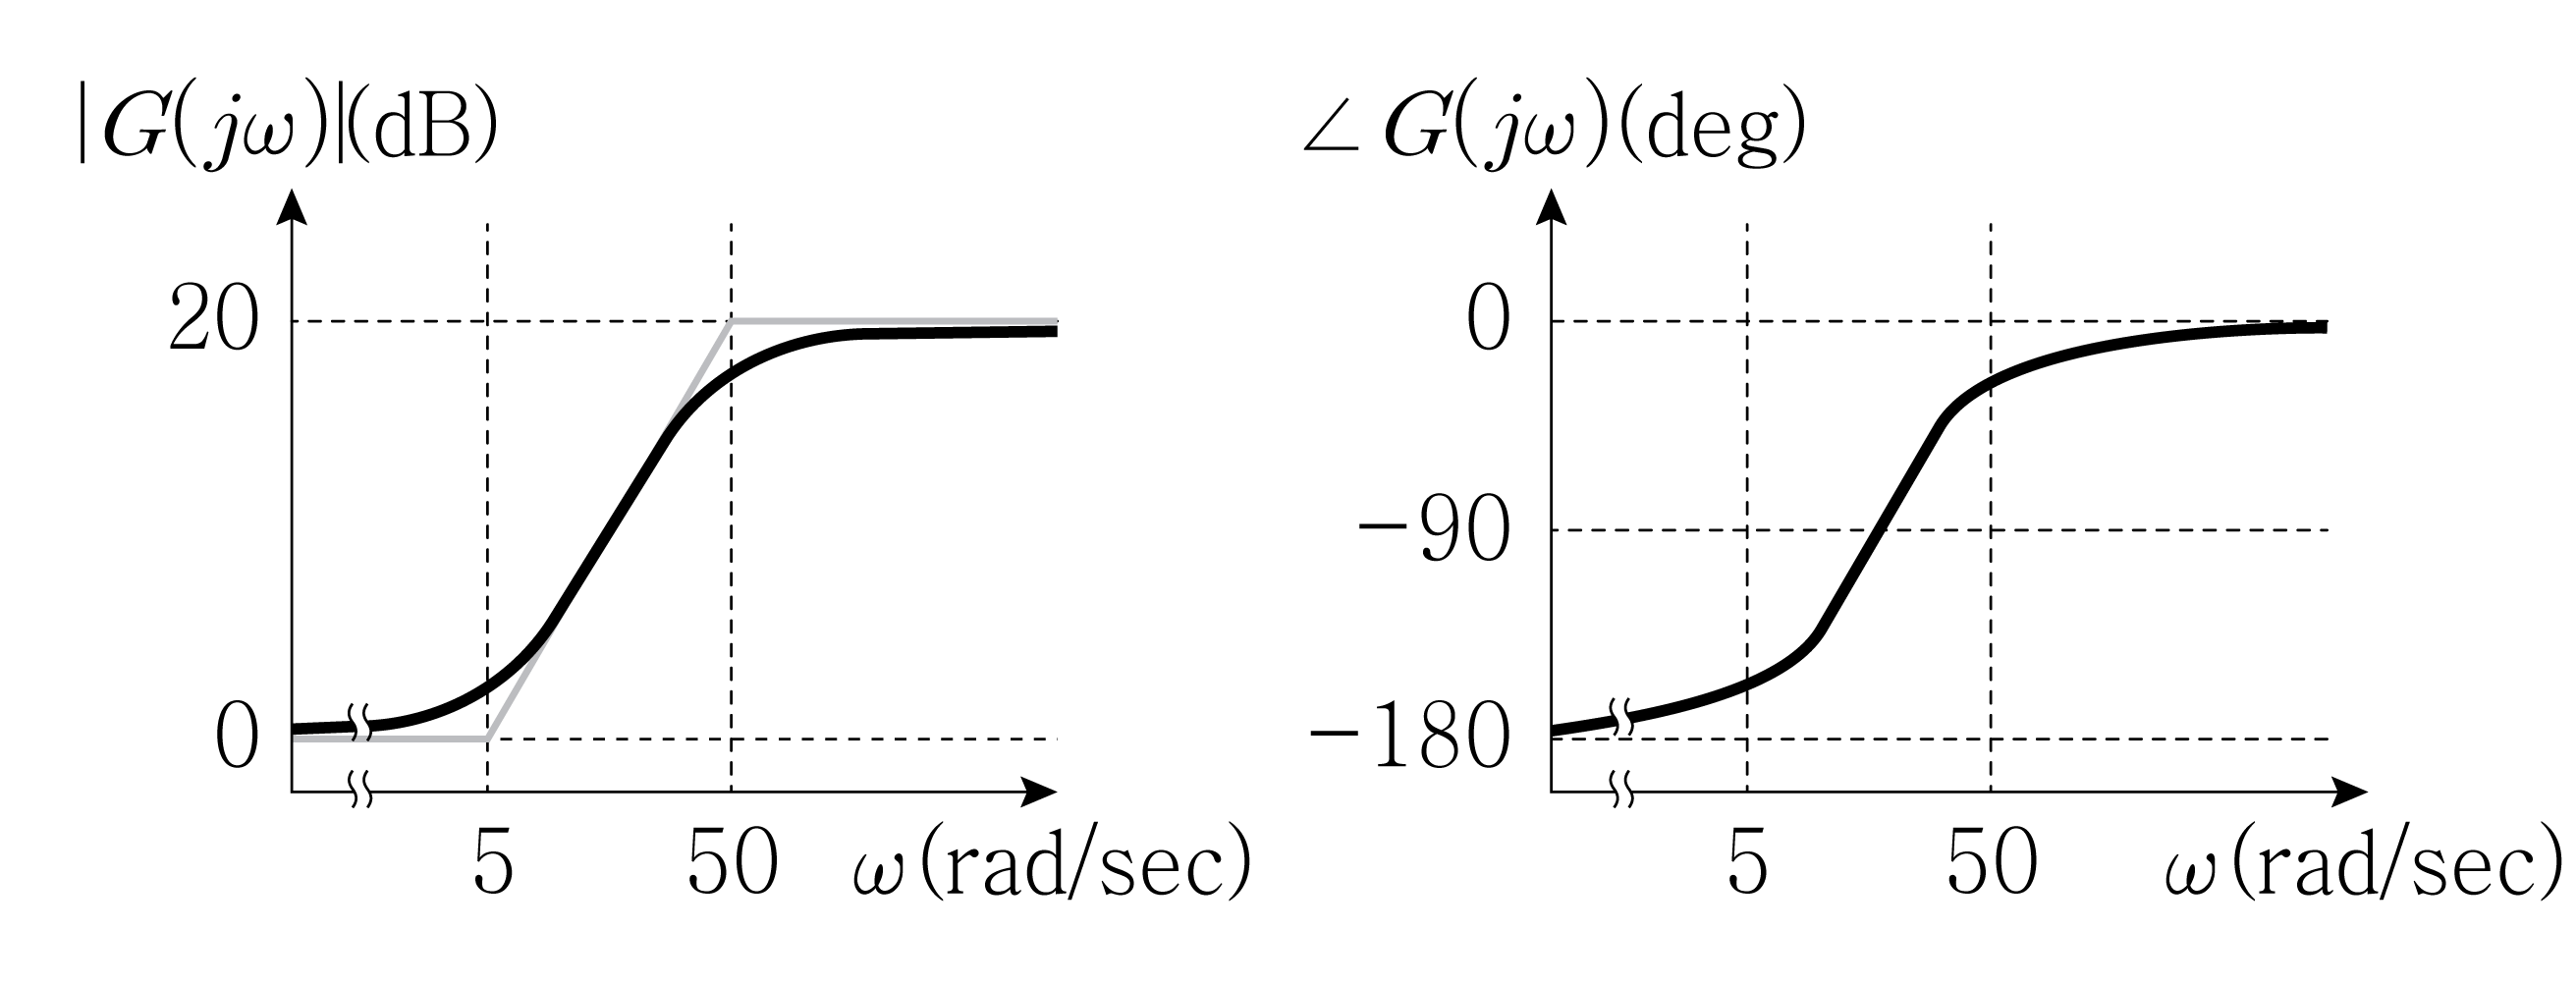
그림과 같은 보드선도를 갖는 전달함수에 가장 가까운 것은?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

24.
이산시간 제어시스템(discrete-time control system)에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①시스템의 한 부분 이상에서 신호가 펄스 또는 디지털 부호로 되어 있다.
  2. ②-변환을 이용하여 시스템 해석을 할 수 있다.
  3. ③차분방정식으로 시스템을 표현할 수 있다.
  4. ④시스템이 안정하기 위해서는 폐루프 전달함수의 모든 극점의 실수부가 음수이어야 한다.
정답 보기

정답 ④ · 해설 보기

25.
다음과 같은 상태공간방정식에서 상태피드백 제어기 를 구성하고, 기준입력 를 단위계단입력으로 인가하였다. 그 결과 정착시간과 오버슈트가 관찰되었고 정상상태오차가 발생했다. 이에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①상태피드백 제어기를 적용한 폐루프 시스템의 특성방정식은 이다.
  2. ②상태피드백 제어기를 적용하여 정착시간과 오버슈트는 조절 가능하다.
  3. ③적분형 상태피드백 제어기를 적용하면 정상상태오차를 0으로 만들 수 있다.
  4. ④적분형 상태피드백 제어기를 적용하면 정착시간과 오버슈트 조절이 불가능하다.
정답 보기

정답 ④ · 해설 보기