7급 국가직 자동제어 2018년 기출문제

시행 2018-08-18 · 책형 나 · 20문항 · 출처: 인사혁신처 공개 기출(공공데이터포털, 이용허락 제한 없음)

전체 풀기 (시험 모드)원본 PDF 받기2018 7급 국가직 전과목
1.
피드백(feedback) 제어시스템에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①상태변수는 제어대상의 상태를 설명하는데 필요한 임의의 최소 변수들의 집합이다.
  2. ②제어대상의 출력은 센서로부터 측정되어야만 하는 상태변수이다.
  3. ③제어입력은 제어대상의 출력 값을 활용하여 제어대상에 인가되는 제어기의 출력이다.
  4. ④피드백 제어는 제어대상의 출력과 기준입력의 차이를 감소시킬 수 있는 제어 방법이다.
정답 보기

정답 ② · 해설 보기

2.
안정한 선형 시불변(time invariant) 시스템에 대한 설명으로 옳은 것만을 모두 고르면?
ㄱ. 안정한 영점(zero)이 축에 가까울수록 계단(step) 응답의 오버슈트(overshoot)를 증가시키는 경향이 있다.
ㄴ. 극점(pole)의 실수부가 0보다 클 수도 있다.
ㄷ. 전달함수가 로 주어지는 차 시스템에서 를 증가시키면 계단응답의 상승시간(rising time)이 줄어든다.
ㄹ. 대역폭(bandwidth)이 크면 일반적으로 응답이 빠르다.
자동제어
  1. ①ㄱ, ㄷ
  2. ②ㄱ, ㄹ
  3. ③ㄴ, ㄷ
  4. ④ㄴ, ㄹ
정답 보기

정답 ② · 해설 보기

3.
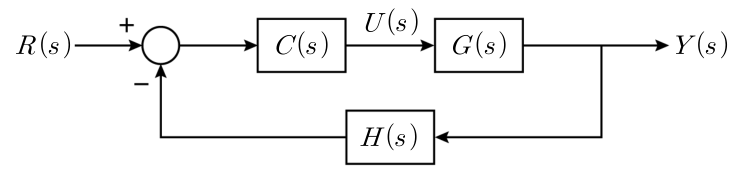
다음 블록선도에서 입력 와 간의 전달함수 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

4.
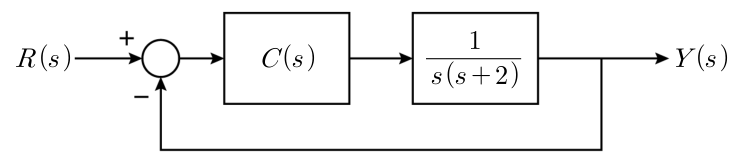
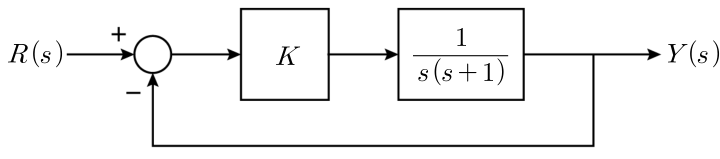
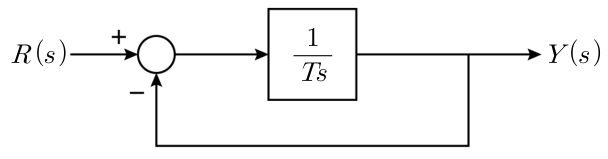
다음 피드백 제어시스템에서 제어기를 로 사용하다가 로 변경하였을 때, 단위계단(unit step) 응답의 변화에 대한 설명으로 옳은 것은?
자동제어
  1. ①정상상태오차(steady state error)가 작아진다.
  2. ②오버슈트가 사라진다.
  3. ③정착시간(settling time)이 짧아진다.
  4. ④발산한다.
정답 보기

정답 ③ · 해설 보기

5.
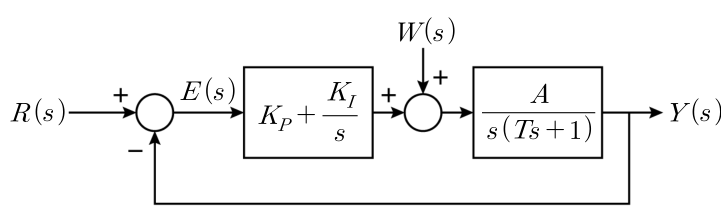
다음 선형 제어시스템에서 단위계단 입력 에 대한 (로 가정) 정상상태오차 와 단위램프(unit ramp) 외란 에 대한 (로 가정) 정상상태오차 는? (단, 는 양수이다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

6.
다음 폐루프(closed loop) 전달함수 를 갖는 제어시스템에서 입력 에 대한 정상상태 출력 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

7.
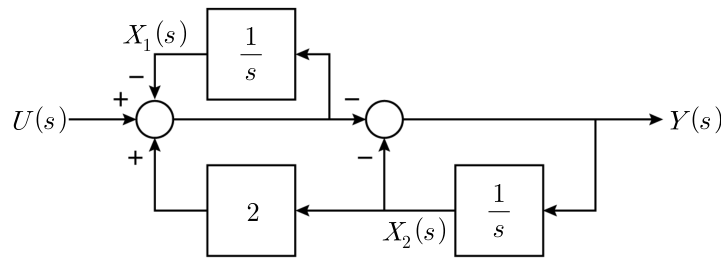
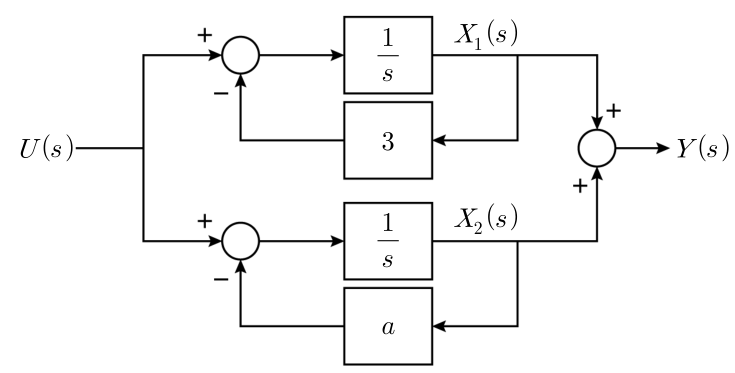
다음 제어시스템에서 가제어성(controllability)과 가관측성(observability)에 대한 설명으로 옳은 것은? (단, , 는 상태변수의 라플라스 변환이다)
자동제어
  1. ①가제어하고 가관측하다.
  2. ②가제어하나 가관측하지 않다.
  3. ③가제어하지 않으나 가관측하다.
  4. ④가제어하지 않고 가관측하지 않다.
정답 보기

정답 ① · 해설 보기

8.
선형 시불변 시스템에서 단위임펄스(unit impulse) 입력과 단위계단 입력이 동시에 적용되었을 때, 제어시스템의 출력 을 얻기 위한 전달함수는? (단, 모든 초기조건은 이고, 는 단위임펄스 입력에 대한 출력, 는 단위계단 입력에 대한 출력을 나타낸다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

9.
다음 피드백 제어시스템에서 단위램프 입력에 대한 정상상태오차 이 되는 와 위상여유(phase margin)는?
위상여유
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

10.
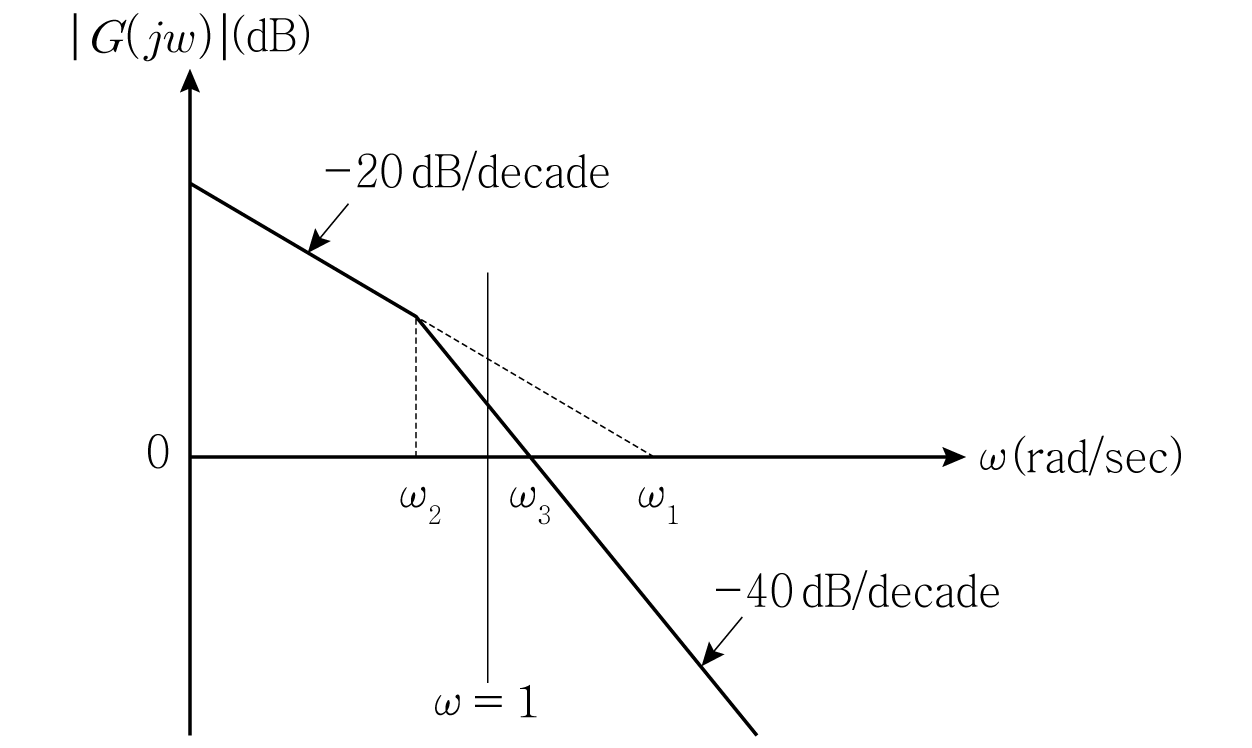
다음의 보드선도(bode diagram)를 갖는 단위 피드백 제어시스템에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①정적속도오차상수(static velocity error constant) 이다.
  2. ②개루프 전달함수 이다.
  3. ③폐루프 전달함수의 고유주파수(undamped natural frequency) 이다.
  4. ④폐루프 전달함수의 감쇠비(damping ratio) 이다.
정답 보기

정답 ② · 해설 보기

11.
다음 미분방정식으로 표현된 시스템에 대한 설명으로 옳지 않은 것은?
자동제어
  1. ①시스템의 극점은 이며 안정하다.
  2. ②크기가 유한(bounded)한 입력신호에 대하여 출력신호는 유한하다.
  3. ③선형 시불변 시스템이다.
  4. ④단위계단 입력에 대한 정상상태 출력은 이며 과도응답(transient response)에 진동파형을 포함한다.
정답 보기

정답 ④ · 해설 보기

12.
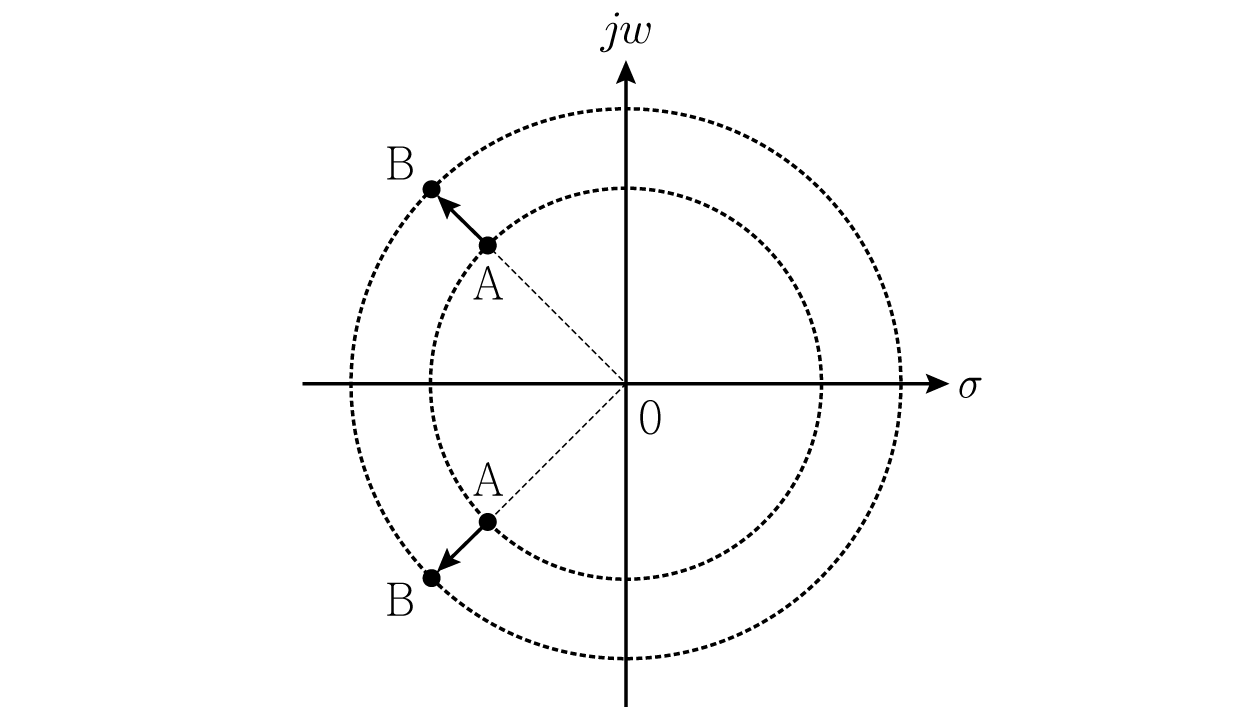
공액 복소수(complex conjugate) 형태를 갖는 차 폐루프 시스템에서 극점이 제어를 통해 A에서 B로 이동할 때, 동특성의 변화로 적합하지 않은 것은?
자동제어
  1. ①감쇠비가 감소한다.
  2. ②상승시간이 단축된다.
  3. ③정착시간이 단축된다.
  4. ④지연시간(delay time)이 단축된다.
정답 보기

정답 ① · 해설 보기

13.
다음 피드백 제어시스템의 상대안정도에 대한 설명으로 옳지 않은 것은? (단, 이다)
자동제어
  1. ①이득여유(gain margin)는 이다.
  2. ②위상여유는 °이다.
  3. ③위상교차 주파수(phase crossover frequency)는 존재하지 않는다.
  4. ④이득교차 주파수(gain crossover frequency)는 이다.
정답 보기

정답 ④ · 해설 보기

14.
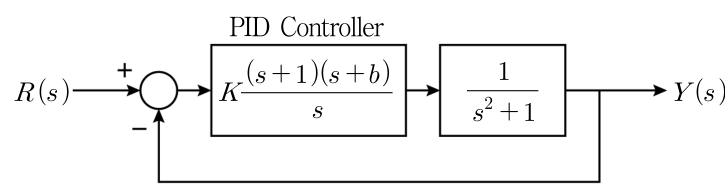
PID(Proportional Integral Derivative) 제어기가 사용된 제어시스템에서 제어대상의 주요 폐루프 극점이 이 되기 위한 와 의 관계는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ① · 해설 보기

15.
다음 2차 제어시스템에서 PD 제어기의 제어입력 를 이용하여 시스템을 안정시키려 한다. 피드백 제어시스템의 근의 실수부를 항상 보다 작게 하는 이득 의 범위는? (단, 는 출력, 는 상태변수이다)
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

16.
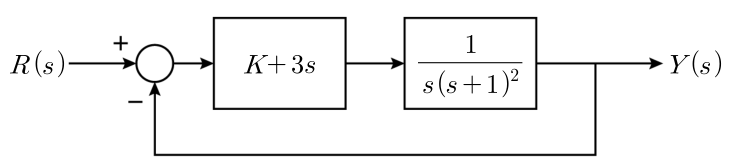
다음 피드백 제어시스템에서 이득 값이 에서 로 변할 때, 시간응답이 지속적인 무감쇠 정현파 형태로 진동하는 주파수 [rad/sec]는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

17.
다음 시스템에서 평면의 좌반면과 우반면, 그리고 축 상에 존재하는 극점의 수는?
좌반면 우반면 축
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ② · 해설 보기

18.
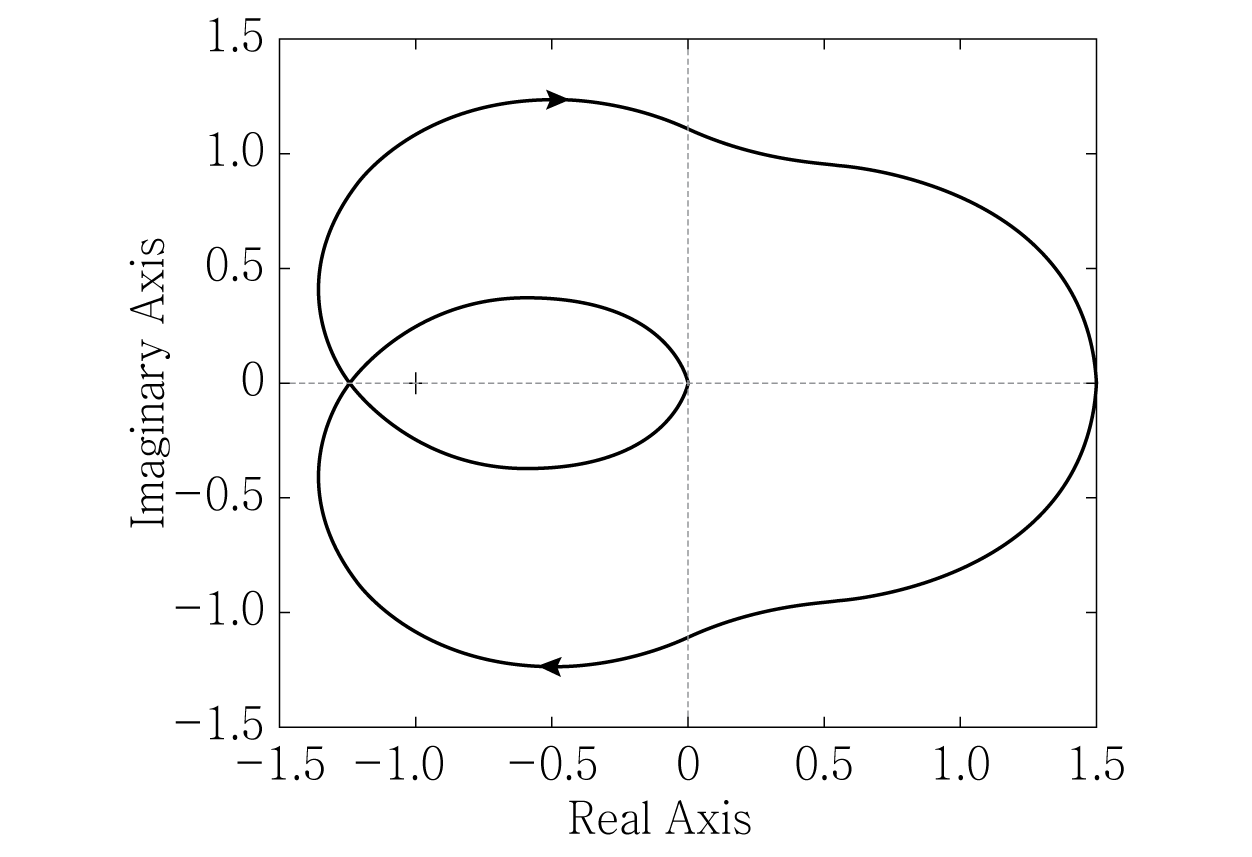
다음은 음의 단위 피드백을 갖는 제어시스템의 나이퀴스트(Nyquist) 선도이다. 적합한 개루프 전달함수 는?
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ③ · 해설 보기

19.
다음 제어시스템에서 추정오차 에 대한 특성방정식의 근이 , 가 되기 위한 이득벡터 의 값은? (단, , , , 이다)
○ 제어시스템:
○ 상태관측기:
자동제어
  1. ①
  2. ②
  3. ③
  4. ④
정답 보기

정답 ④ · 해설 보기

20.
다음 시스템을 제어가능하게 설계하기 위한 상수 의 값은? (단, , 는 상태변수의 라플라스 변환이다)
자동제어
  1. ①인 모든 상수
  2. ②인 모든 상수
  3. ③인 모든 상수
  4. ④인 모든 상수
정답 보기

정답 ③ · 해설 보기